4月28日にUSPTO(米国特許商標庁)に提出された申請書には、四輪完全独立ステアリングシステムが示されている。ヒュンダイが申請した「四輪独立操舵型車両の現場回転モードを制御する方法およびシステム」と呼ばれる申請書によると、この新しいシステムは車両が回転したり斜めに進むだけでなく、完全に横向きに走行することも可能になるという。
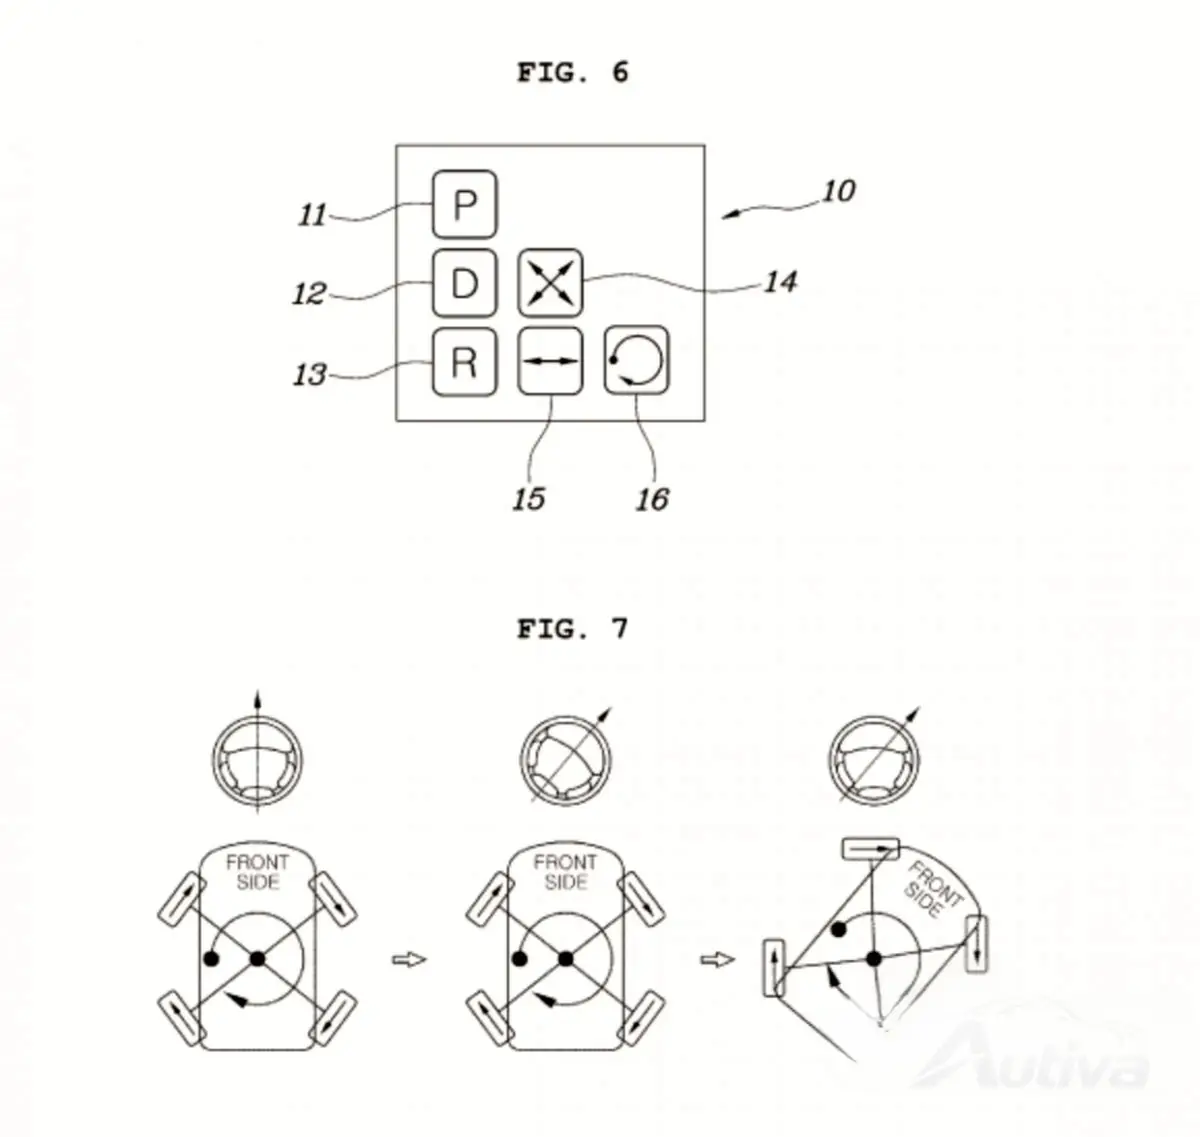
この特許に関する限り、車両が横に移動するというアイデアに新しいものや革新的なものは何もありませんが、興味深いのは、状況によっては回転中心が中心にないだけでなく、車両の外側に位置するという事実です。このようなソリューションを作成することは不可能または実現不可能であるため、これは明らかに機械的な意味ではありません。車両は、特定のホイール角度を計算して、任意の場所にある中心点を中心に車両を回転させるだけでそれを実行します。
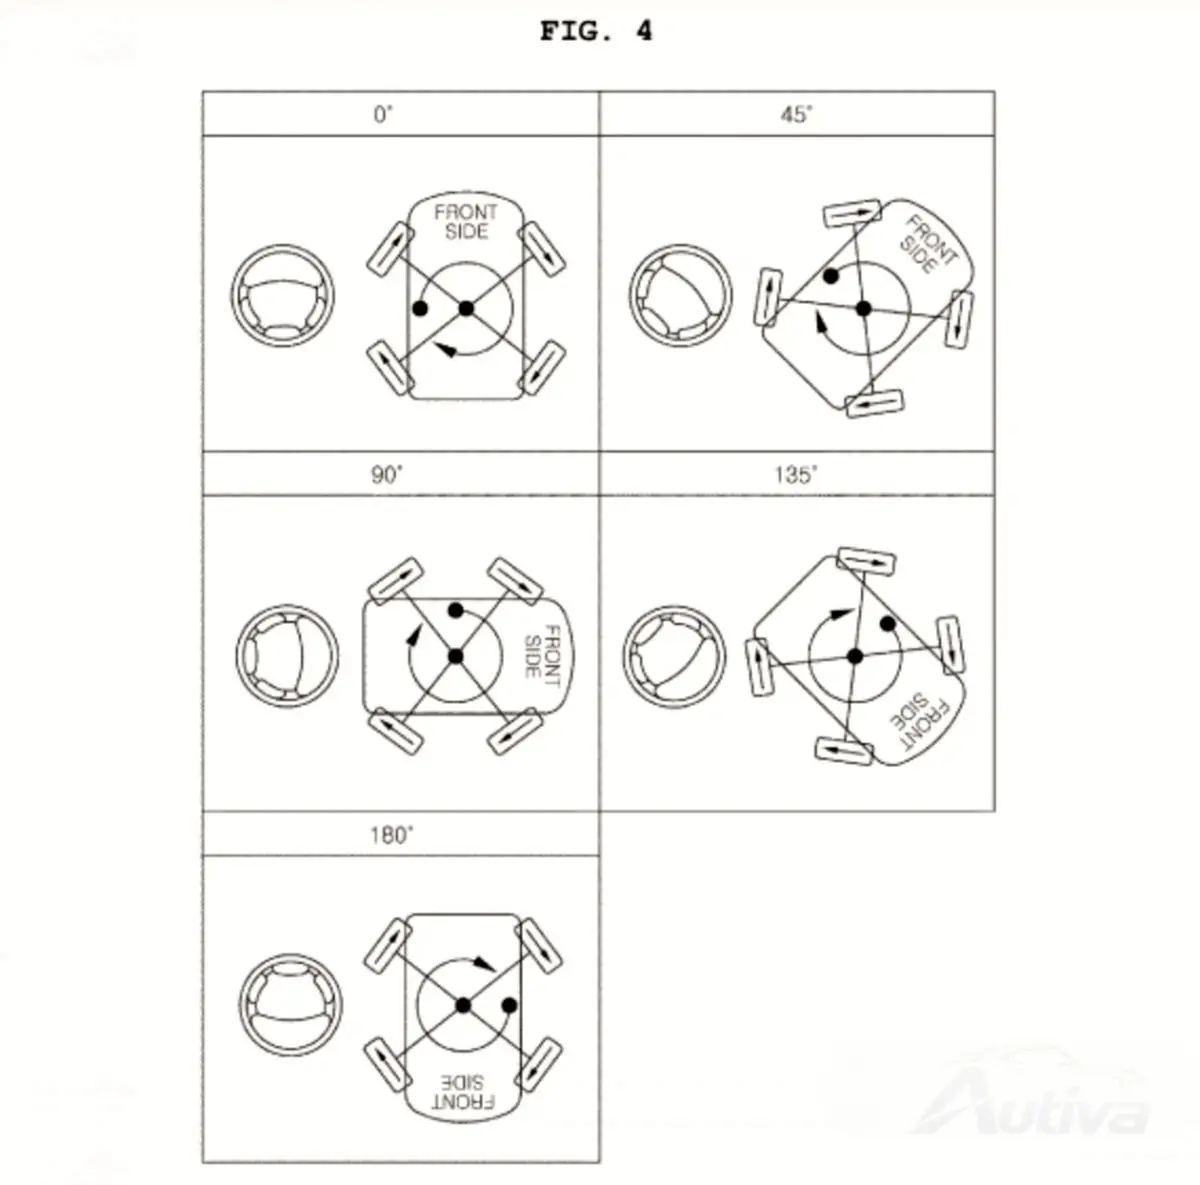
同様に興味深いのは、ヒュンダイが「ホイールコーナーモジュール」に言及しているという事実であり、シャフトによって駆動されるホイールを90度回転させることは可能であるが、多大な費用がかかり、複雑な解決策が必要であるため、統合されたホイールモーターの可能性を示唆しています。これにより、ヒュンダイが昨年モービスプロトタイプで披露したeコーナーモジュールが復活します。しかし、ヒュンダイはこの発明を保持しておらず、他の自動車メーカーと共有する予定である - おそらくジェネシスから始まり、すぐにトヨタが続くだろう。特許申請書には、そのようなシステムを制御する方法に関する非常に興味深い解決策が 21 ページにわたって記載されています。これには、位置と環境に基づいて ECU によるステアリングホイールの動きの賢明な解釈が含まれます。つまり、ステアリングホイールの角度、車の速度、周囲の状況に応じて、車自体がどのホイール制御インスタンスを使用するかを決定できるようになります。どんどん横駐車に近づいて2セントでグルグル回ってます。