4月28日向USPTO(美国专利商标局)提交的申请展示了一种四轮完全独立转向系统。根据现代汽车提交的名为“控制四轮独立转向型车辆原位旋转模式的方法和系统”的申请,这种新系统不仅可以让车辆旋转或斜行,还可以让它完全侧向爬行。
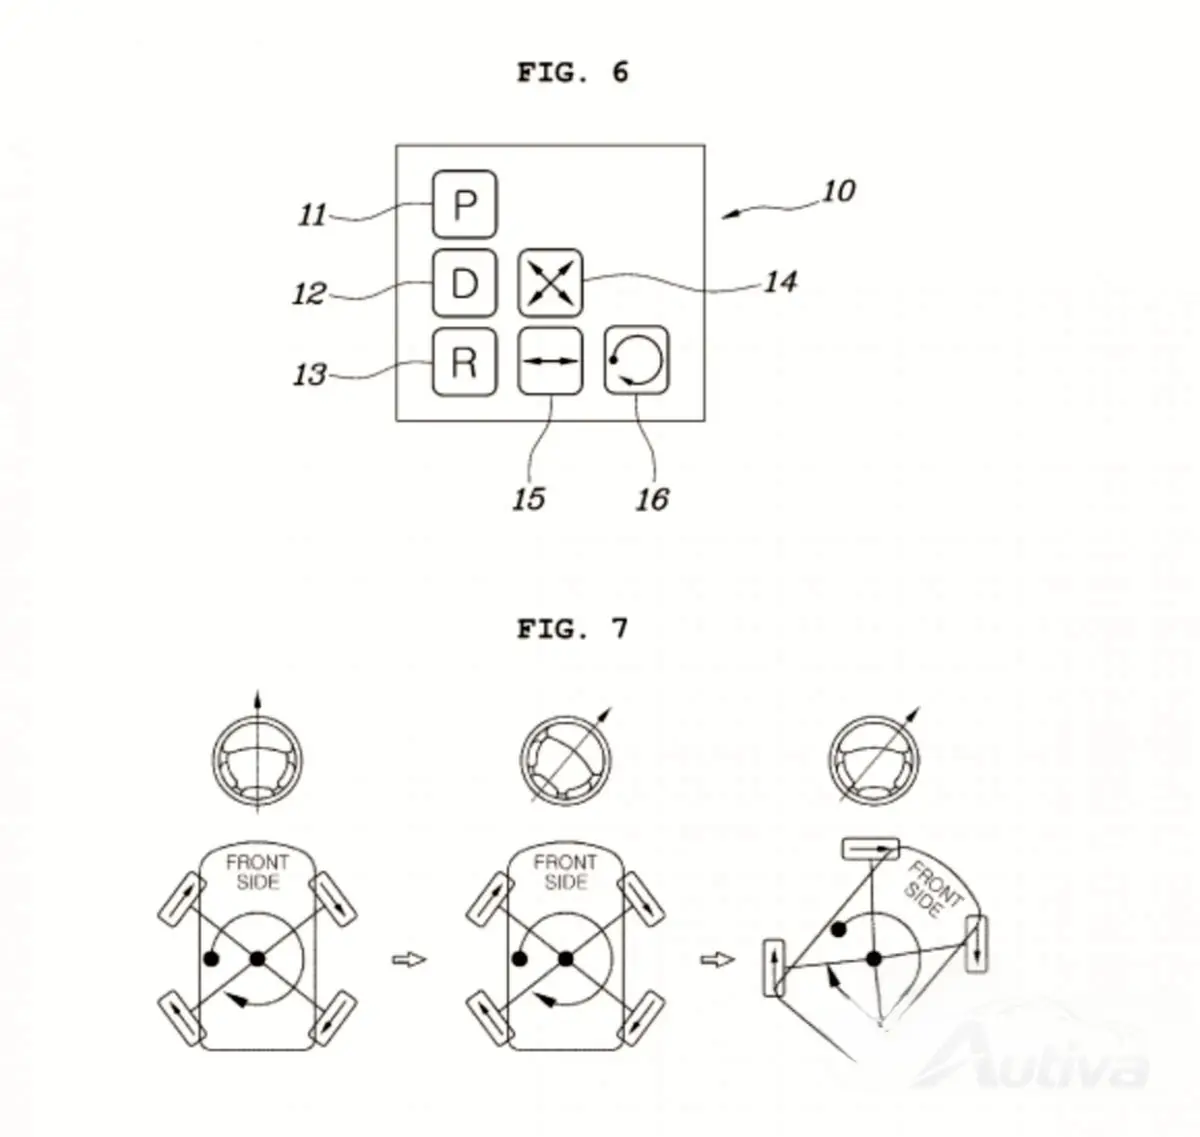
就该专利而言,车辆侧向移动的想法并没有什么新的或革命性的,但有趣的是,在某些情况下,旋转中心不仅不居中,而且落在车辆外部。这显然并不意味着以机械方式,因为创建这样的解决方案是不可能或不可行的,车辆只是通过计算特定的车轮角度以使汽车围绕可以在任何地方的中心点旋转来实现。
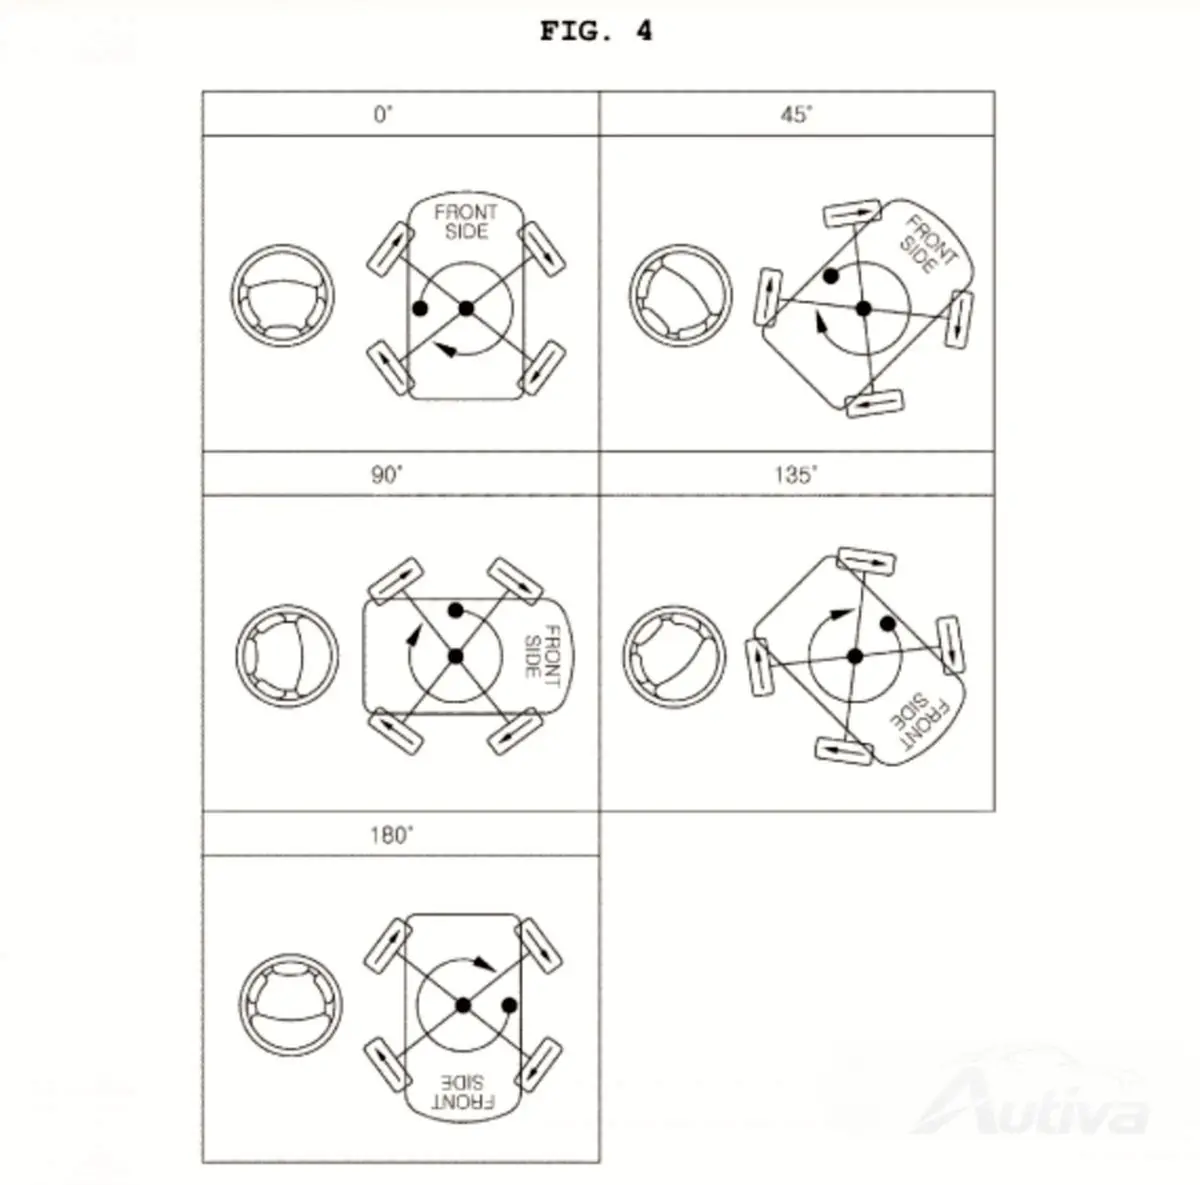
同样有趣的是,现代汽车提到的“轮角模块”暗示了集成轮毂电机的可能性,因为通过轴驱动车轮转动 90 度是可能的,但成本高昂并且需要复杂的解决方案。这带回了现代汽车去年通过 Mobis 原型展示的 e-Corner 模块。不过,现代汽车并没有保留这项发明,而是将与其他汽车制造商分享——最有可能从创世纪开始,随后是丰田。该专利申请中有 21 页关于如何控制此类系统的非常有趣的解决方案。它涉及 ECU 根据位置和环境对方向盘运动的巧妙解释,这意味着汽车本身将能够根据方向盘角度、汽车速度和周围环境来确定使用哪个车轮控制实例。我们越来越接近侧方停车和 2 美分旋转。