28 Nisan'da USPTO'ya (ABD Patent ve Ticari Marka Ofisi) sunulan başvuru, dört tekerlekten tamamen bağımsız bir direksiyon sistemini göstermektedir. Hyundai tarafından yapılan ve “Dört Tekerden Bağımsız Direksiyon Tipi Aracın Yerinde Dönme Modunu Kontrol Eden Yöntem ve Sistem” olarak adlandırılan uygulamaya göre, bu yeni sistem, aracın sadece kendi etrafında dönmesine veya çapraz gitmesine değil, aynı zamanda tamamen yanlara doğru sürünmesine de olanak tanıyacak.
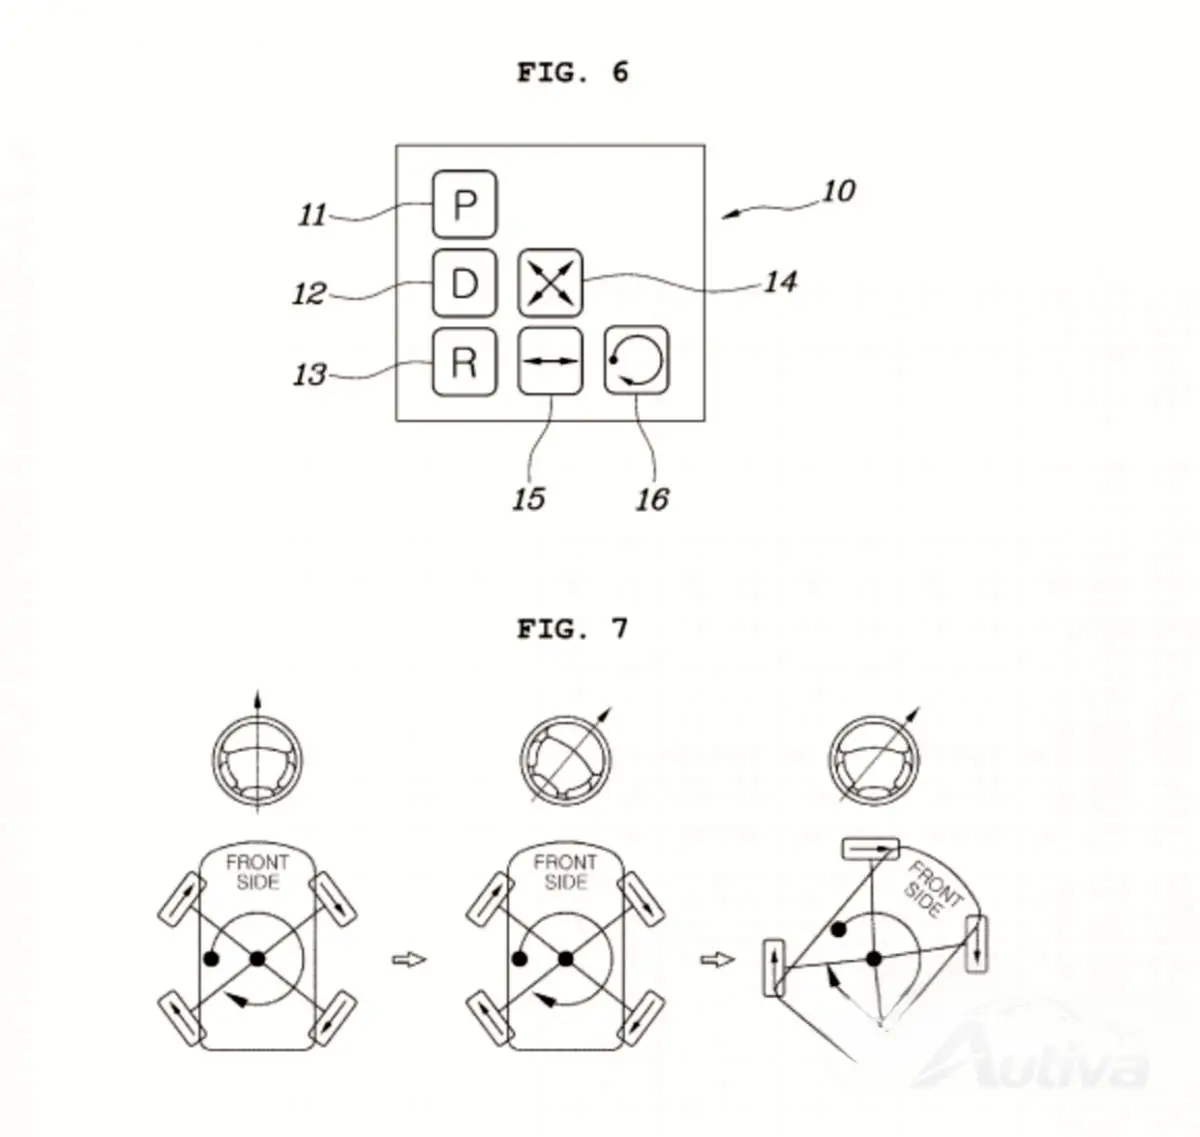
Bu patente göre, aracın yanlara doğru hareket etmesi fikrinde yeni veya devrim niteliğinde hiçbir şey yok; ancak ilginç olan, bazı durumlarda dönme merkezinin sadece merkezde olmaması değil aynı zamanda aracın dışına da düşmesidir. Açıkçası bu, böyle bir çözümün yaratılmasının imkansız veya mümkün olmayacağı için mekanik anlamda olduğu anlamına gelmez; araç bunu basitçe, aracın herhangi bir yerde olabilecek bir merkez nokta etrafında dönmesini sağlamak için belirli tekerlek açılarını hesaplayarak yapar.

İlginç olan şey ise Hyundai'nin "tekerlek köşesi modülleri"nden söz etmesi, entegre tekerlek motorlarının mümkün olduğunu öne sürüyor; çünkü miller tarafından tahrik edilen tekerleklerin 90 derece dönmesi mümkün, ancak büyük masraflar gerektiriyor ve karmaşık çözümler gerektiriyor. Bu, Hyundai'nin geçen yıl Mobis prototipiyle gösterdiği e-Köşe Modülünü geri getiriyor. Ancak Hyundai bu buluşunu elinde tutmayacak ve onu diğer otomobil üreticileriyle paylaşacak; büyük olasılıkla Genesis'le başlayacak ve kısa bir süre sonra Toyota'yı takip edecek. Patent başvurusunda bu tür bir sistemin nasıl kontrol edileceğine ilişkin 21 sayfalık oldukça ilginç çözümler bulunmaktadır. Bu, direksiyon simidi hareketinin ECU tarafından konum ve çevreye göre akıllıca yorumlanmasını içerir; bu, direksiyon simidi açısına, aracın hızına ve çevreye bağlı olarak hangi tekerlek kontrolü örneğinin kullanılacağını aracın kendisinin belirleyebileceği anlamına gelir. 2 sentle yan park etmeye ve dönmeye giderek yaklaşıyoruz.