يُظهر الطلب المقدم إلى USPTO (مكتب براءات الاختراع والعلامات التجارية الأمريكي) في 28 أبريل، نظام توجيه مستقل تمامًا للعجلات الأربع. وفقًا للطلب المقدم من Hyundai والذي يسمى "طريقة ونظام التحكم في وضع الدوران في الموقع للمركبة ذات التوجيه المستقل ذات الأربع عجلات"، فإن هذا النظام الجديد لن يسمح للمركبة بالدوران أو التحرك بشكل قطري فحسب، بل سيسمح لها بالزحف بشكل جانبي تمامًا.
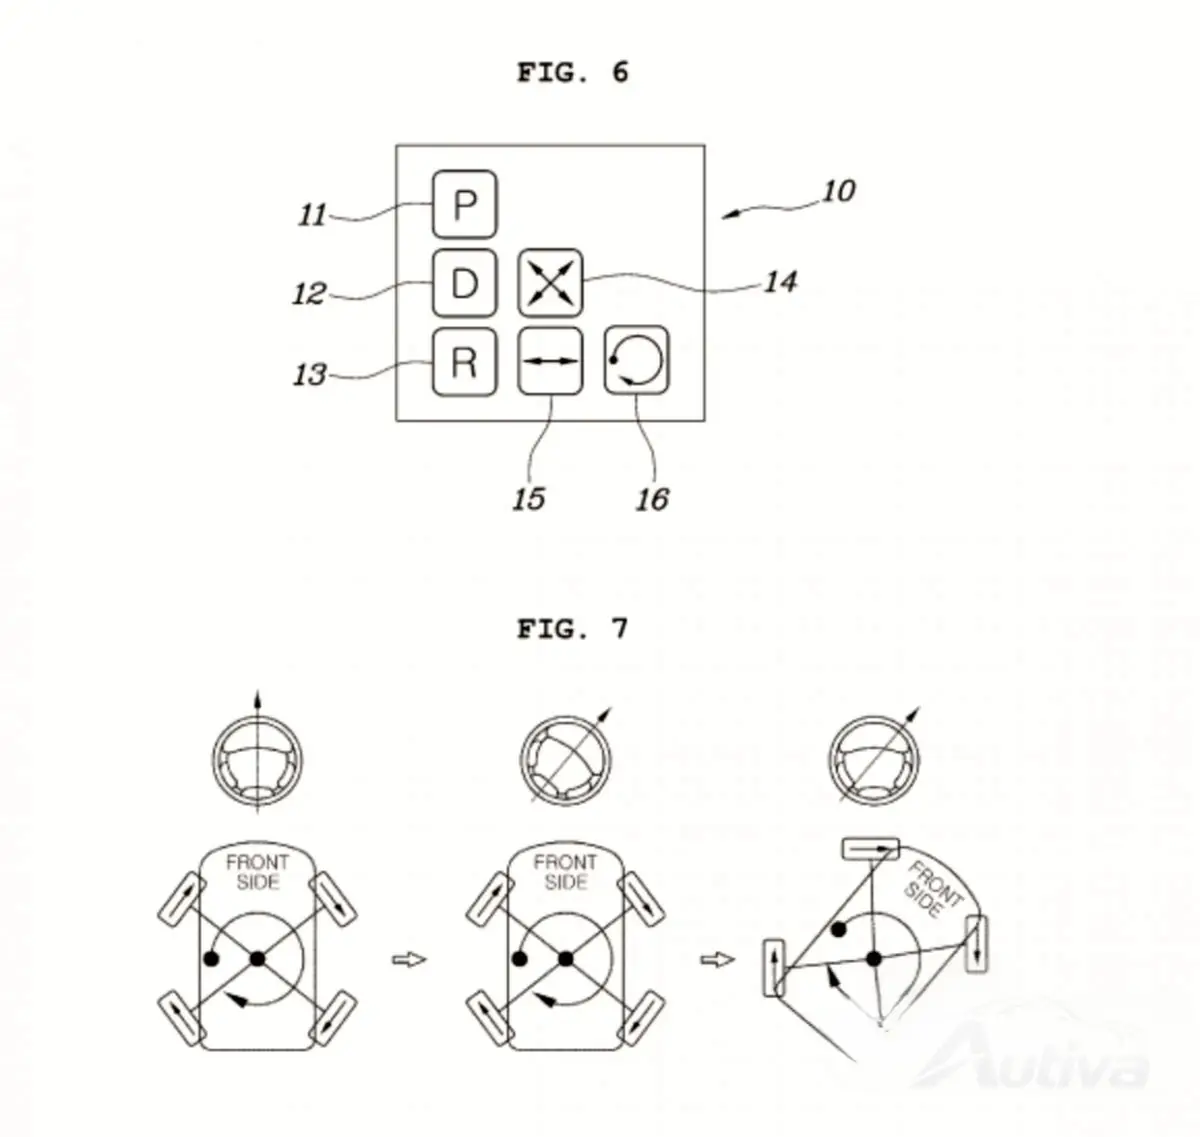
وفيما يتعلق ببراءة الاختراع هذه، لا يوجد شيء جديد أو ثوري في فكرة تحرك السيارة بشكل جانبي، لكن المثير للاهتمام هو حقيقة أنه في بعض المواقف لا يكون مركز الدوران غير مركزي فحسب، بل يقع خارج السيارة. ومن الواضح أن هذا لا يعني ذلك بطريقة ميكانيكية لأنه سيكون من المستحيل أو غير المجدي إنشاء مثل هذا الحل، فالمركبة تفعل ذلك ببساطة عن طريق حساب زوايا محددة للعجلات لجعل السيارة تدور حول نقطة مركزية يمكن أن تكون في أي مكان.
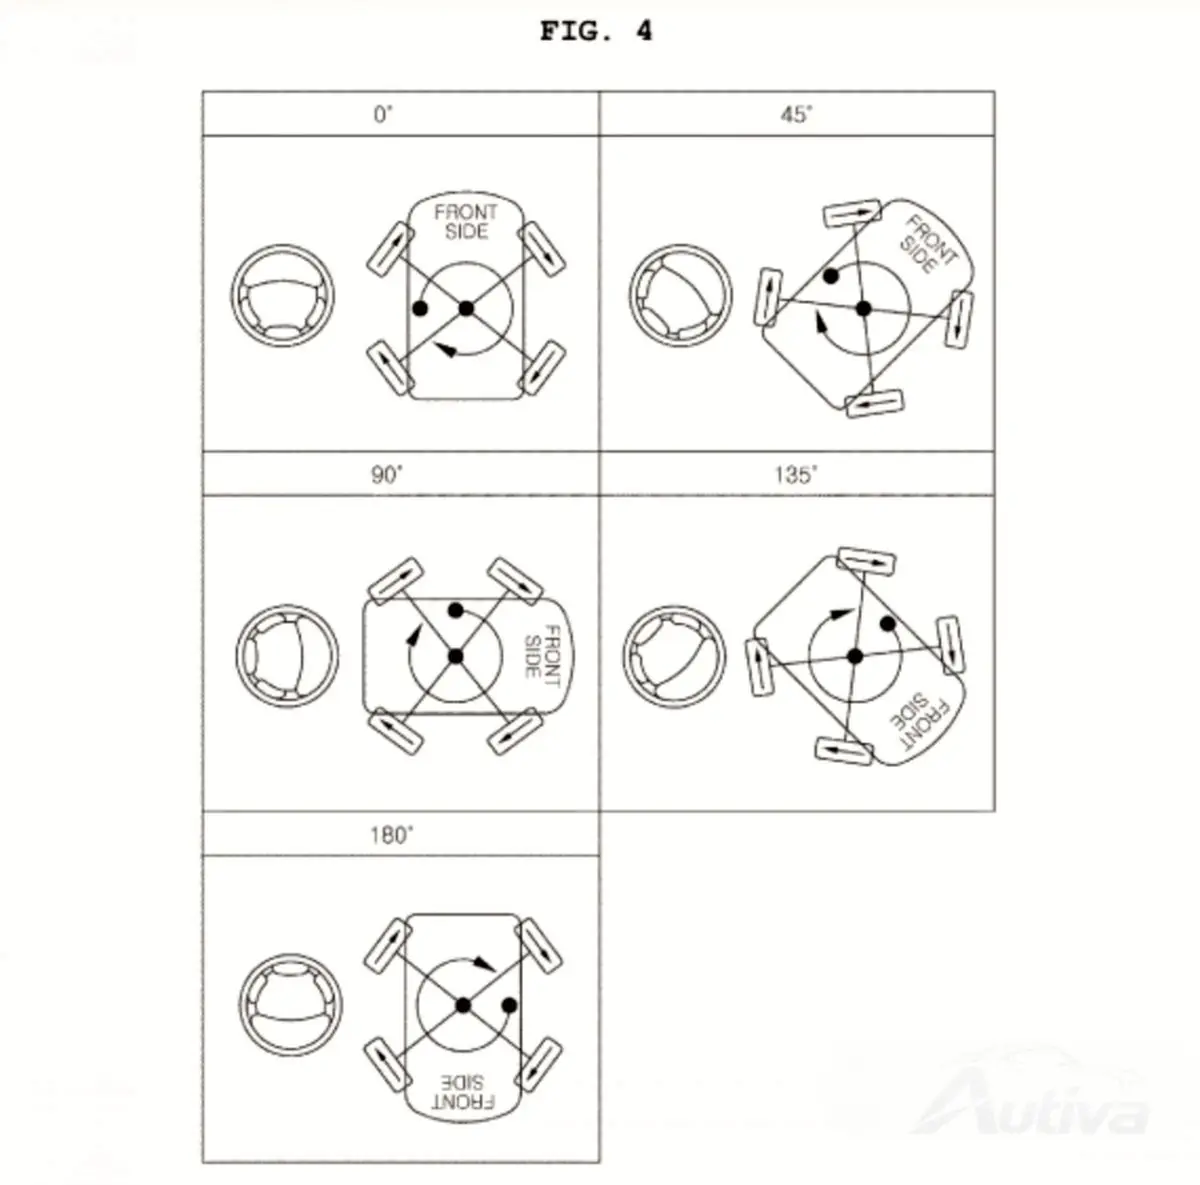
والأمر المثير للاهتمام أيضًا هو حقيقة أن هيونداي تشير إلى "وحدات زاوية العجلة" مما يشير إلى إمكانية وجود محركات عجلات متكاملة حيث أن صنع العجلات التي تحركها أعمدة لتدور 90 درجة هو أمر ممكن ولكنه يأتي بتكلفة كبيرة ويحتاج إلى حلول معقدة. وهذا يعيد وحدة الركن الإلكترونية التي عرضتها هيونداي العام الماضي مع النموذج الأولي لـ Mobis. ومع ذلك، لا تحتفظ شركة هيونداي بهذا الاختراع وستشاركه مع شركات صناعة السيارات الأخرى - على الأرجح بدءًا من جينيسيس، تليها تويوتا بعد فترة وجيزة. يحتوي طلب براءة الاختراع على 21 صفحة من الحلول المثيرة للاهتمام حول كيفية التحكم في هذا النظام. وهو يتضمن تفسيرات ذكية لحركة عجلة القيادة من قبل وحدة التحكم الإلكترونية بناءً على الموقع والبيئة، مما يعني أن السيارة نفسها ستكون قادرة على تحديد حالة التحكم في العجلة التي سيتم استخدامها اعتمادًا على زاوية عجلة القيادة وسرعة السيارة والمناطق المحيطة. نحن نقترب أكثر فأكثر من مواقف السيارات الجانبية وندور حول 2 سنتًا.