Wniosek złożony do USPTO (Urząd Patentów i Znaków Towarowych Stanów Zjednoczonych) 28 kwietnia przedstawia całkowicie niezależny układ kierowniczy na cztery koła. Zgodnie z wnioskiem złożonym przez firmę Hyundai i zatytułowanym „Sposób i system sterowania trybem obrotu na miejscu czterokołowego pojazdu z niezależnym układem kierowniczym”, ten nowy system umożliwi pojazdowi nie tylko obracanie się lub poruszanie się po przekątnej, ale także całkowite czołganie się na boki.
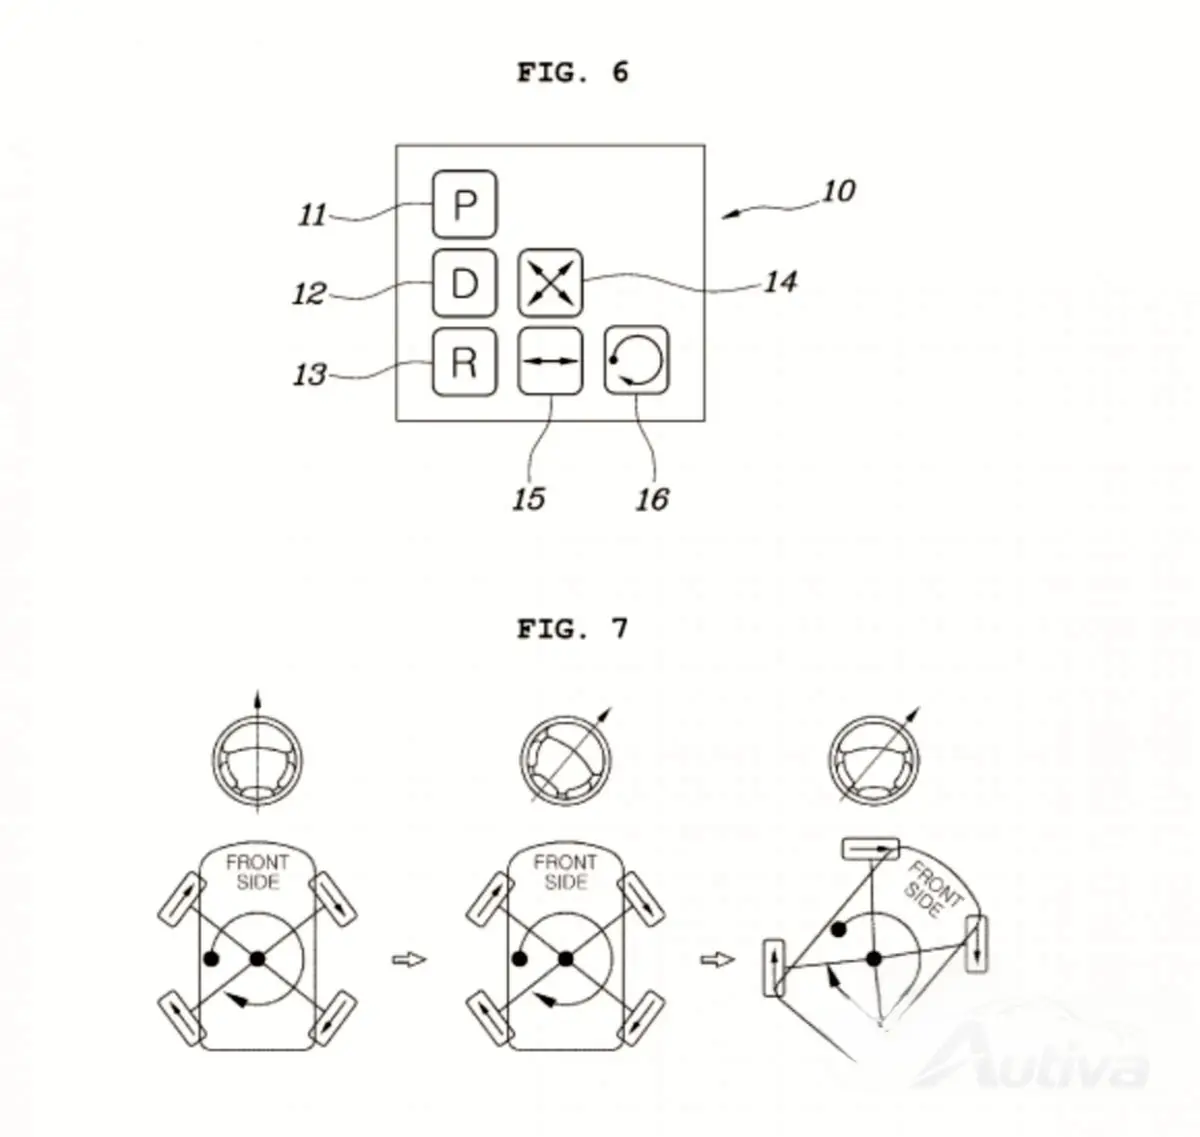
Jeśli chodzi o ten patent, nie ma nic nowego ani rewolucyjnego w pomyśle poruszania się pojazdu na boki, ciekawe jest jednak to, że w niektórych sytuacjach środek obrotu nie tylko nie jest wyśrodkowany, ale wypada poza pojazd. Nie oznacza to oczywiście, że w sensie mechanicznym, gdyż stworzenie takiego rozwiązania byłoby niemożliwe lub niewykonalne, pojazd po prostu robi to poprzez obliczenie określonych kątów kół, aby samochód obracał się wokół punktu centralnego, który może znajdować się w dowolnym miejscu.

Co ciekawe, Hyundai odnosi się do „modułów narożników kół”, sugerując możliwość zintegrowanych silników kół, ponieważ doprowadzenie kół napędzanych przez wały do obrotu o 90 stopni jest możliwe, ale wiąże się z dużymi kosztami i wymaga skomplikowanych rozwiązań. To przywraca moduł e-Corner, który Hyundai pokazał w zeszłym roku z prototypem Mobis. Hyundai nie zatrzymuje jednak tego wynalazku i zamierza podzielić się nim z innymi producentami samochodów – najprawdopodobniej zaczynając od Genesis, a wkrótce potem Toyoty. Zgłoszenie patentowe zawiera 21 stron dość ciekawych rozwiązań dotyczących sterowania takim systemem. Polega na sprytnej interpretacji ruchu kierownicy przez ECU w oparciu o lokalizację i środowisko, co oznacza, że samochód sam będzie w stanie określić, który element sterowania kierownicą zastosować w zależności od kąta skrętu kierownicy, prędkości samochodu i otoczenia. Jesteśmy coraz bliżej parkowania bokiem i kręcenia się na 2 centach.