28 अप्रैल को यूएसपीटीओ (यूएस पेटेंट और ट्रेडमार्क कार्यालय) को जमा किए गए आवेदन में चार पहिया पूरी तरह से स्वतंत्र स्टीयरिंग सिस्टम दिखाया गया है। हुंडई द्वारा दायर आवेदन के अनुसार, जिसे "चार-पहिया स्वतंत्र स्टीयरिंग प्रकार के वाहन के इन-सीटू रोटेशन मोड को नियंत्रित करने की विधि और प्रणाली" कहा जाता है, यह नई प्रणाली एक वाहन को न केवल चारों ओर घूमने या तिरछे चलने की अनुमति देगी बल्कि यह इसे पूरी तरह से किनारे पर रेंगने की अनुमति देगी।
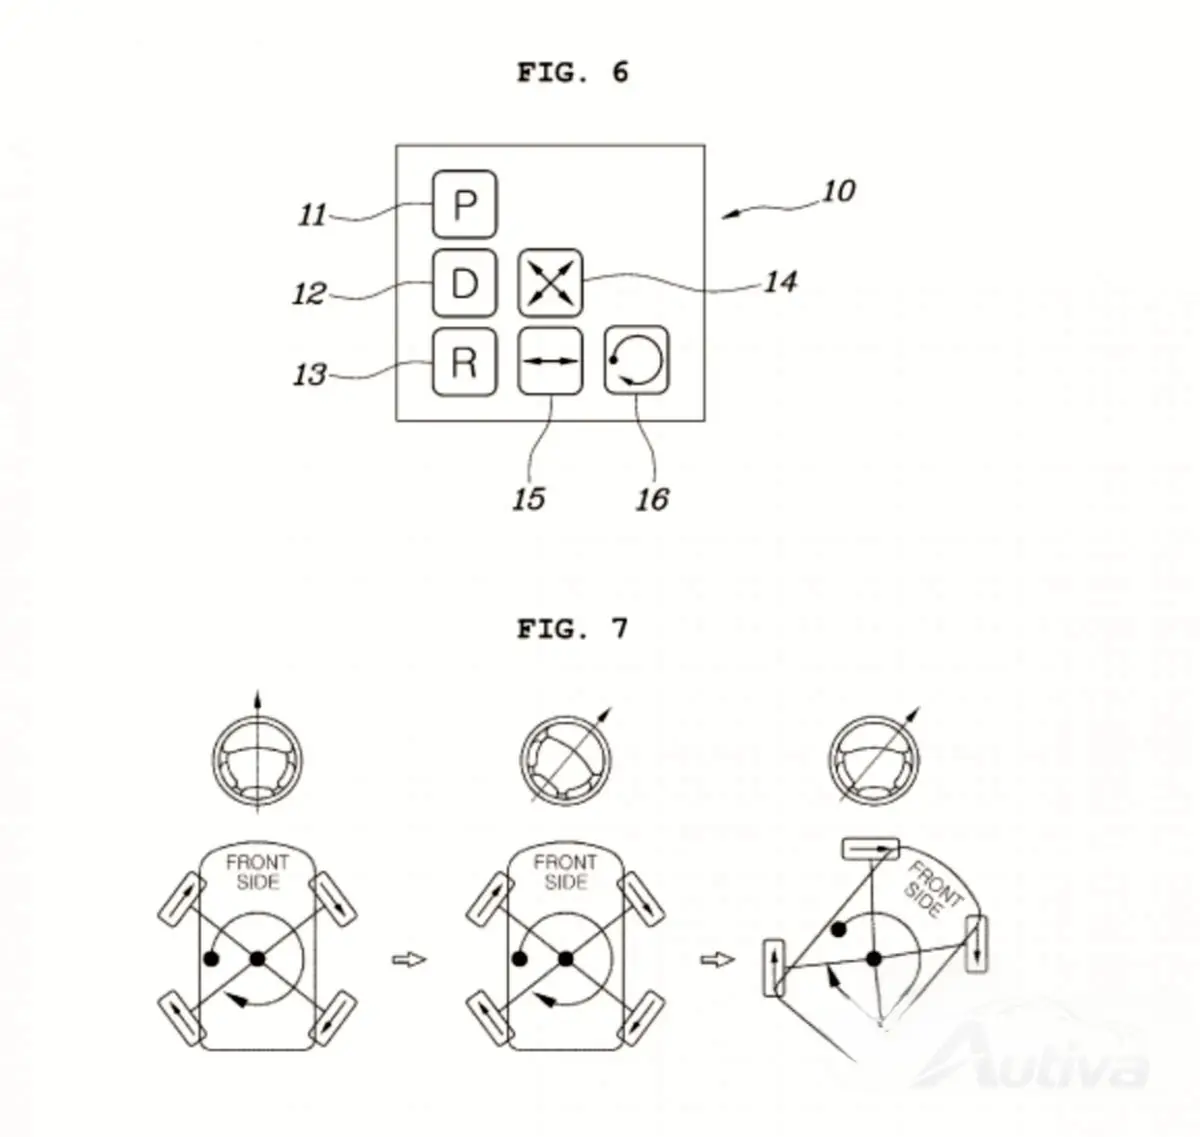
जहां तक इस पेटेंट की बात है, वाहन के बग़ल में चलने के विचार में कुछ भी नया या क्रांतिकारी नहीं है, हालांकि दिलचस्प बात यह है कि कुछ स्थितियों में रोटेशन केंद्र न केवल केंद्रित नहीं है बल्कि यह वाहन के बाहर पड़ता है। इसका मतलब स्पष्ट रूप से यांत्रिक तरीके से नहीं है क्योंकि ऐसा समाधान बनाना असंभव या अक्षम्य होगा, वाहन बस विशिष्ट पहिया कोणों की गणना करके कार को एक केंद्र बिंदु के चारों ओर घुमाता है जो कहीं भी हो सकता है।
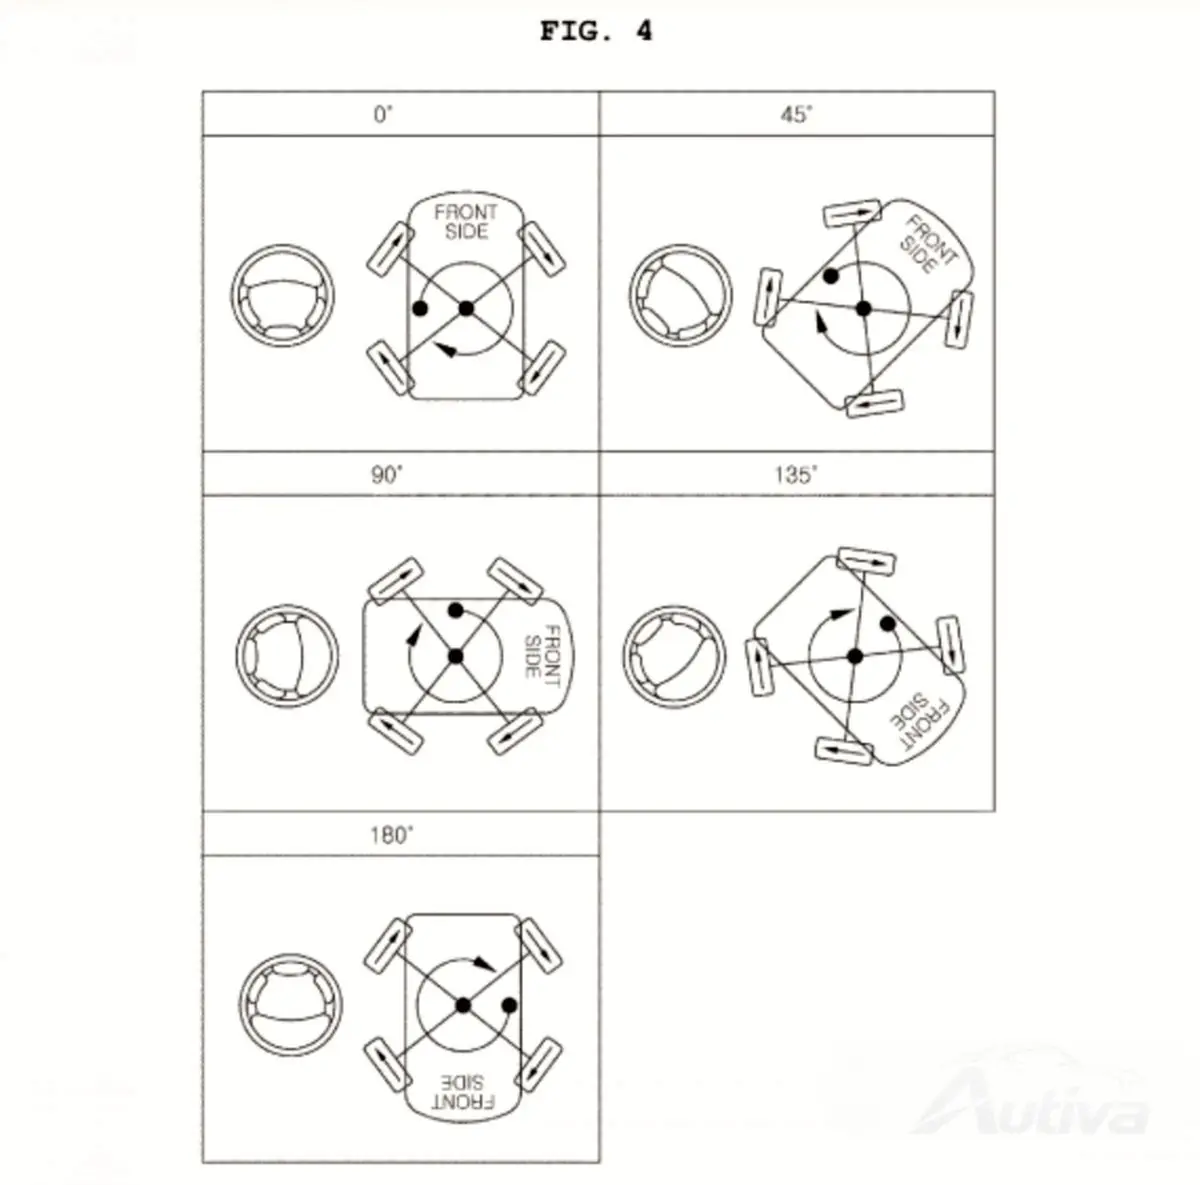
दिलचस्प बात यह भी है कि हुंडई "व्हील कॉर्नर मॉड्यूल" को संदर्भित करता है जो एकीकृत व्हील मोटर्स की संभावना का सुझाव देता है क्योंकि शाफ्ट द्वारा संचालित पहियों को 90 डिग्री तक मोड़ना संभव है लेकिन इसमें बहुत अधिक खर्च होता है और इसके लिए जटिल समाधान की आवश्यकता होती है। यह ई-कॉर्नर मॉड्यूल को वापस लाता है जिसे हुंडई ने पिछले साल मोबिस प्रोटोटाइप के साथ दिखाया था। हालाँकि हुंडई इस आविष्कार को अपने पास नहीं रख रही है और इसे अन्य वाहन निर्माताओं के साथ साझा करने जा रही है - सबसे अधिक संभावना है कि इसकी शुरुआत जेनेसिस से होगी और उसके तुरंत बाद टोयोटा द्वारा। इस तरह की प्रणाली को कैसे नियंत्रित किया जाए, इसके लिए पेटेंट फाइलिंग में काफी दिलचस्प समाधानों के 21 पृष्ठ हैं। इसमें स्थान और वातावरण के आधार पर ईसीयू द्वारा स्टीयरिंग व्हील मूवमेंट की चतुर व्याख्याएं शामिल हैं, जिसका अर्थ है कि कार स्वयं यह निर्धारित करने में सक्षम होगी कि स्टीयरिंग व्हील कोण, कार की गति और आसपास के वातावरण के आधार पर व्हील नियंत्रण के किस उदाहरण का उपयोग किया जाए। हम बग़ल में पार्किंग के और करीब आ रहे हैं और 2 सेंट पर घूम रहे हैं।