ソフトウェア主導の運転はすでに現実になりつつあります。電気自動車が完全自動運転に近づくにつれて、政府が車両の事故を記録する方法も進化しています。
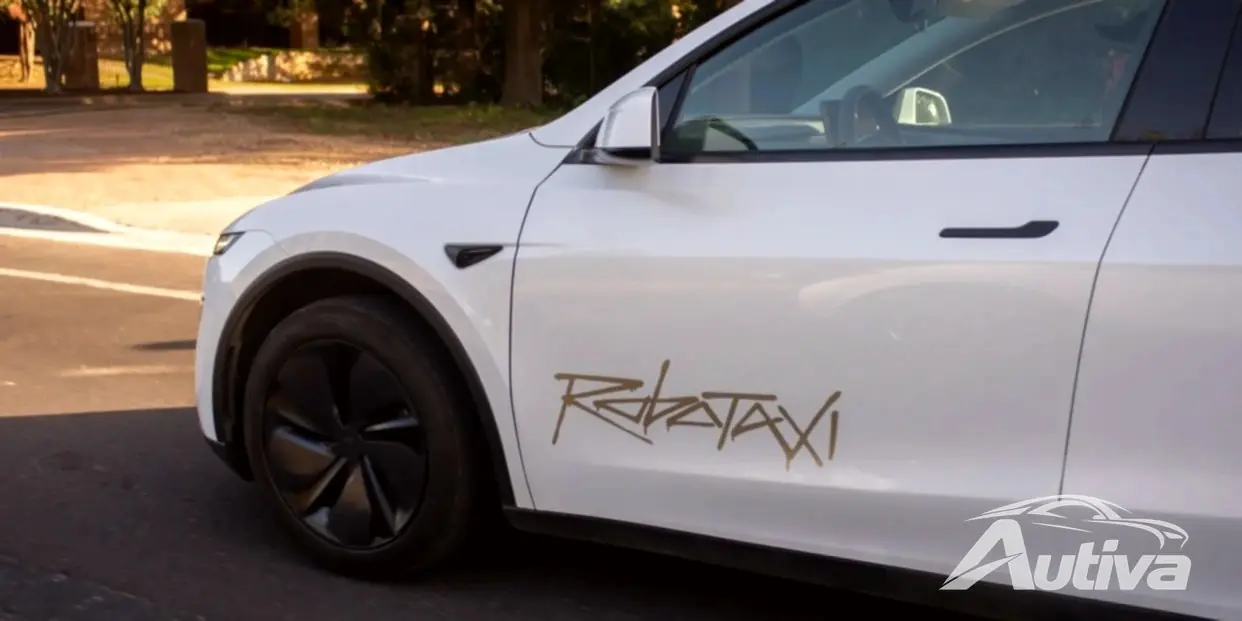
最近まで、テスラは主にレベル 2 の運転支援システムに関連した事故を報告していました。このシステムでは、人間のドライバーが制御を開始する準備ができている必要があります。テスラ・ロボタクシーの試験運用がテキサス州オースティンで開始されたとき、状況は変わりました。

パイロットにとって重要な変化として、テスラは人間の監督者を運転席から助手席側に移動させました。この運用上の調整により、システムはより高い自動化レベルに引き上げられ、政府機関の常設一般命令に基づく新しいクラッシュ報告要件がトリガーされました。
オースティン プログラムの初期のデータから、このサービスの安全記録が初めてわかります。 6月下旬に限定運行を開始して以来、テスラ・ロボタクシーのフリートは40万2,300kmを走行し、その間にテスラは4件の衝突事故をNHTSAに報告した。

サービスの開始月である 7 月中に 3 件の事故が記録され、同庁の 9 月の更新では 4 件目の事故が発生しました。これは、自動運転 EV が走行 100,584km ごとにおよそ 1 回衝突を経験していることになります。重要なのは、各旅行の車内に人間の安全モニターが設置されており、必要に応じて車を即座に停止できるようにキルスイッチに指を当てていたことです。
9月にリストされている最新の事件は駐車場で発生した。テスラ ロボタクシーは柱や障壁などの静止物体に衝突し、物的損害のみを引き起こしました。しかし、ほとんどのライバル企業とは異なり、テスラは事故に関する基本的な詳細を隠すことが多く、国民や安全アナリストが何が起こったのかを完全に理解することが困難になっている。

Tesla Robotaxi の事故率を測るには、はるかに長い間自動運転技術をテストしてきた企業、Waymo と比較するのが役立ちます。 Waymo の車両は、車載の人間安全モニターを完全に搭載せずに走行しています。つまり、車両は完全に無人運転です。試験プログラムの開始以来、Waymo EV はドライバーなしで 1 億 2,500 万マイル以上を走行し、合計 1,267 件の衝突事故が報告されています。
並べて比較すると、明らかな違いが浮き彫りになります。衝突事故を走行距離で割ると、Waymo の車両は約 158,682km ごとに衝突を経験していることになります。この頻度は、テスラ ロボタクシーの 62,500 マイルあたり 1 件の衝突事故率よりもかなり低く、ウェイモは車内に人間によるバックアップなしでこの安全記録を達成しています。

この比較により、オースティンの取り組みに関する重要な疑問が生じます。テスラ ロボタクシーに搭載された人間のモニターによって、衝突の可能性が何回回避されたでしょうか?テスラは、車載監視員が事故防止のために介入した頻度に関する統計をまだ明らかにしていない。それまでは、一般の人々は企業が発表するまばらなデータと規制当局に提出された最小限の情報に頼らなければならない。