软件驱动的驾驶已经成为现实。随着电动汽车越来越接近完全自动驾驶,政府记录车辆事故的方式也在不断发展。
直到最近,特斯拉报告的事故主要涉及其 2 级驾驶员辅助系统,该系统需要人类驾驶员做好接管控制的准备。当特斯拉 Robotaxi 试点在德克萨斯州奥斯汀推出时,情况发生了变化。

特斯拉对飞行员进行了重大转变,将人类监管员从驾驶员座椅移至乘客侧。这一操作调整将系统提升到了更高的自动化水平,并根据该机构的常规指令触发了新的事故报告要求。
奥斯汀计划的早期数据让我们初步了解了该服务的安全记录。自 6 月下旬车队开始有限运营以来,特斯拉 Robotaxi 车队已行驶 402,300 公里,在此期间特斯拉向 NHTSA 报告了四起事故。
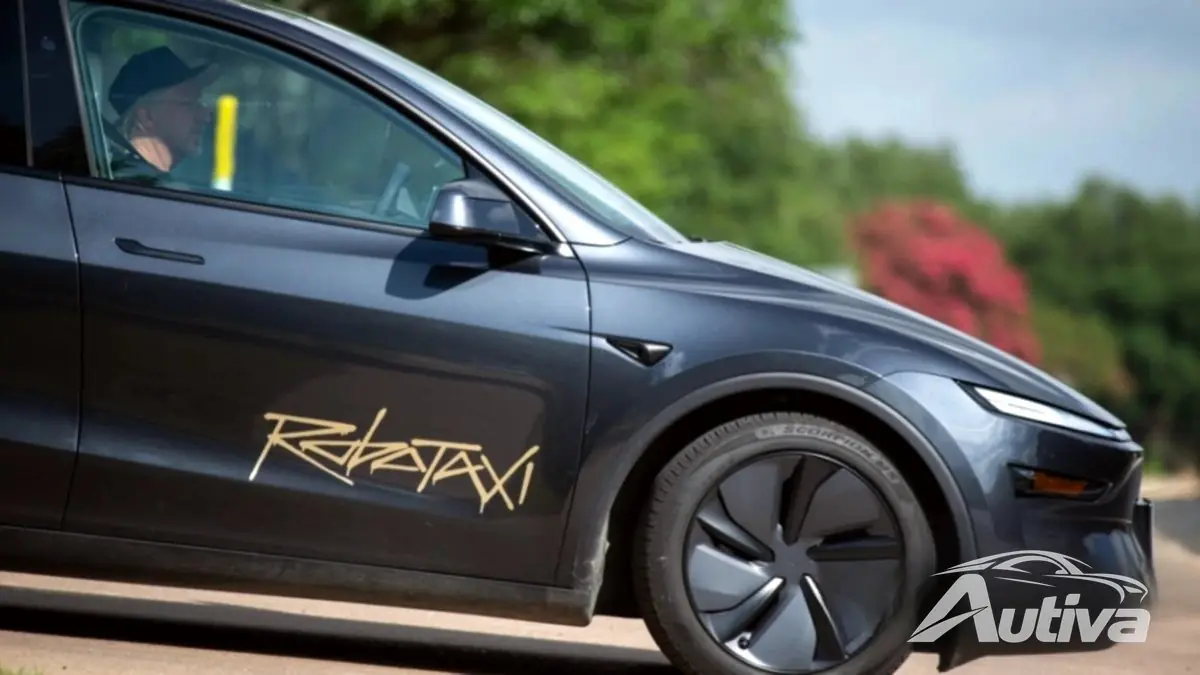
在该服务成立的 7 月份,记录了三起事故,第四起事故出现在该机构 9 月份的更新中。这意味着自动驾驶电动汽车大约每行驶 100,584 公里就会发生一次碰撞。至关重要的是,每次旅程都在车内配备了一名人类安全监视器,将手指放在终止开关上,以便在需要时立即停止汽车。
最新的事件发生在 9 月份,发生在停车场。特斯拉机器人出租车撞到了静止物体(例如柱子或障碍物),仅造成财产损失。然而,与大多数竞争对手不同的是,特斯拉经常隐瞒事故的基本细节,导致公众和安全分析师很难完全了解发生的情况。

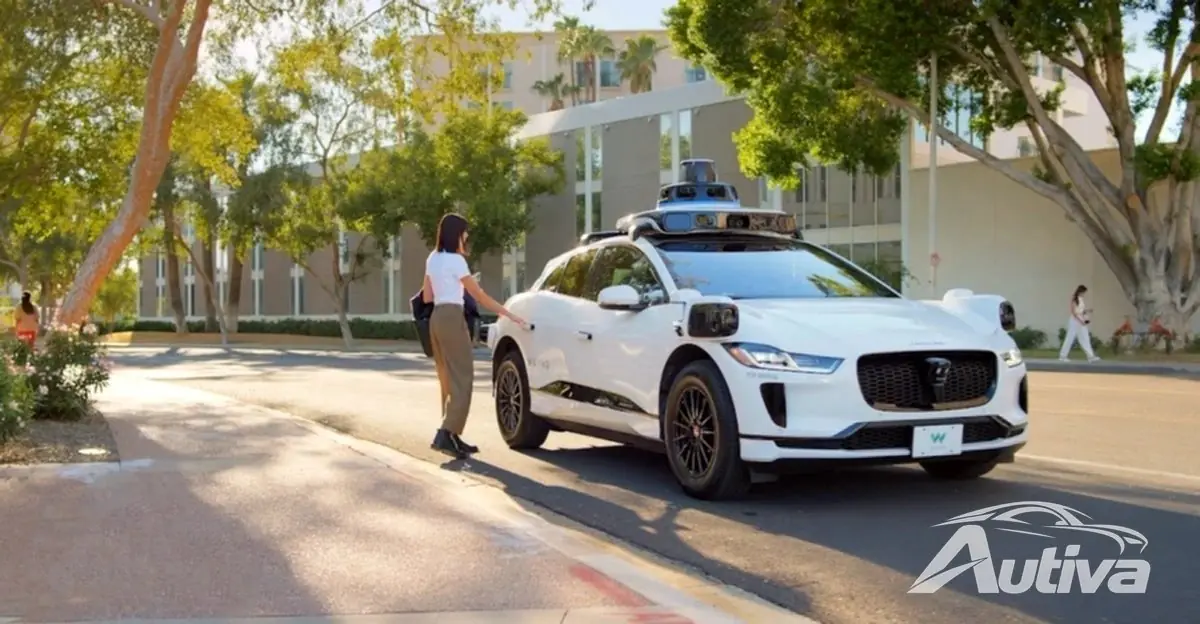
为了衡量 Tesla Robotaxi 的事故率,将其与一家测试自动驾驶技术时间更久的公司 Waymo 进行比较是有用的。 Waymo 车队的运行完全没有车载人类安全监视器,这意味着这些汽车是完全无人驾驶的。自测试计划启动以来,Waymo 电动汽车在无人驾驶的情况下行驶了超过 1.25 亿英里,并报告了总共 1,267 起事故。
并排比较凸显出明显的差异。如果将碰撞事故除以行驶里程,Waymo 的车辆大约每 158,682 公里就会发生一次碰撞。这一频率远低于 Tesla Robotaxi 每 62,500 英里发生一起事故的发生率,并且 Waymo 在车内没有任何人工支持的情况下实现了这一安全记录。
这种比较引发了对奥斯汀倡议的一个重要询问:特斯拉机器人出租车上的人类显示器避免了多少次可能的碰撞?特斯拉尚未透露有关车载主管进行干预以防止事故发生的频率的任何统计数据。在那之前,公众必须依赖该公司发布的稀疏数据以及向监管机构提交的最少信息。