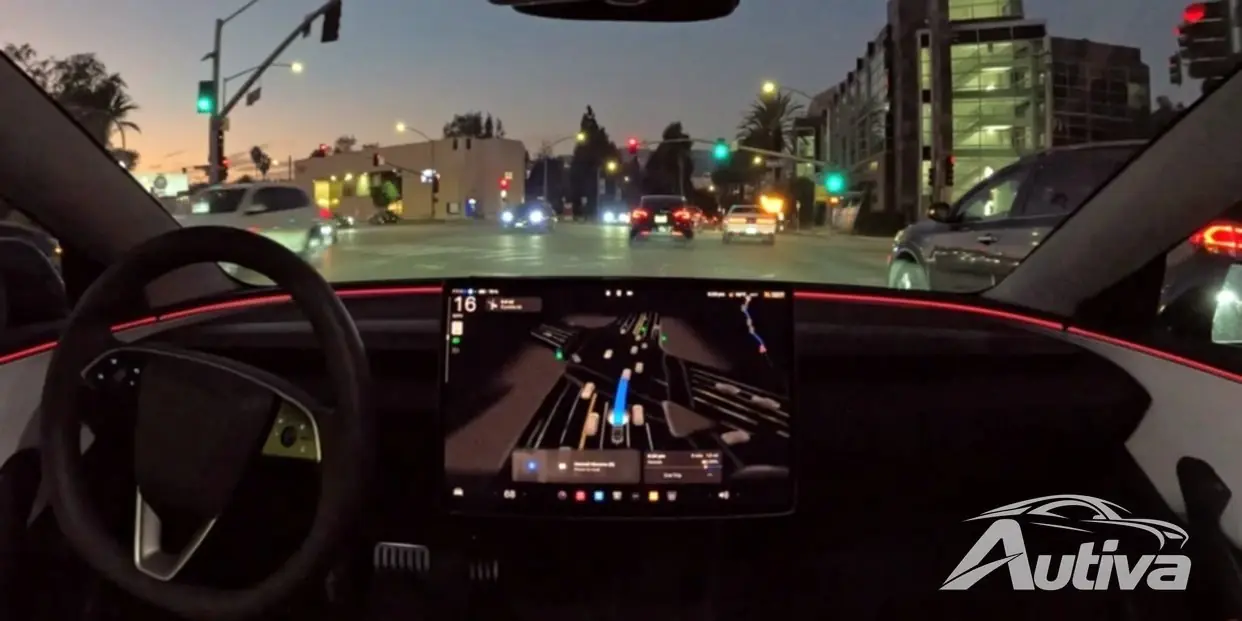
소프트웨어 기반 운전은 이미 현실화되고 있습니다. 전기 자동차가 완전한 자율성에 가까워짐에 따라 정부가 차량 사고를 기록하는 방식도 진화하고 있습니다.
최근까지 Tesla는 인간 운전자가 제어할 준비가 되어 있어야 하는 레벨 2 운전자 지원 시스템과 관련된 사고를 주로 보고했습니다. 텍사스주 오스틴에서 Tesla Robotaxi 파일럿이 출시되면서 상황이 바뀌었습니다.

조종사에게 있어서 중요한 변화는 Tesla가 인간 감독자를 운전석에서 조수석쪽으로 옮기는 것을 보았습니다. 이러한 운영 조정으로 인해 시스템이 더 높은 자동화 수준으로 향상되어 기관의 일반 명령에 따라 새로운 충돌 보고 요구 사항이 촉발되었습니다.
오스틴 프로그램의 초기 데이터는 서비스의 안전 기록을 처음으로 보여줍니다. 6월 말에 제한된 운영을 시작한 이후 Tesla Robotaxi 함대는 402,300km를 주행했으며, 그 동안 Tesla는 NHTSA에 4건의 충돌 사고를 보고했습니다.

서비스 출범 한달인 7월에는 3건의 사고가 기록됐고, 소속사 9월 업데이트에는 4번째 사건이 등장했다. 이는 자율 주행 EV가 대략 100,584km 주행마다 한 번씩 충돌을 경험한다는 것을 의미합니다. 결정적으로, 각 여정에는 차량 내부에 인간 안전 모니터가 포함되어 있으며, 필요한 경우 즉시 차량을 정지시키기 위해 킬 스위치에 손가락을 대고 자세를 취했습니다.
9월에 기록된 가장 최근 사건은 주차장에서 발생했습니다. Tesla Robotaxi가 기둥이나 장벽과 같은 고정된 물체와 충돌하여 재산 피해만 입혔습니다. 그러나 대부분의 경쟁사와는 달리 Tesla는 사고에 대한 기본적인 세부 사항을 숨기는 경우가 많아 대중과 안전 분석가가 무슨 일이 일어났는지 완전히 이해하기 어렵습니다.

Tesla Robotaxi 충돌률을 측정하려면 훨씬 오랫동안 자율 기술을 테스트해 온 회사인 Waymo와 비교하는 것이 유용합니다. Waymo의 차량은 온보드 인간 안전 모니터 없이 완전히 운행됩니다. 이는 차량이 완전히 무인이라는 것을 의미합니다. 테스트 프로그램이 시작된 이래 Waymo EV는 운전자 없이 1억 2,500만 마일 이상을 주행했으며 총 1,267건의 충돌 사고를 보고했습니다.
나란히 비교하면 뚜렷한 차이가 강조됩니다. 충돌 사고를 주행 거리로 나누면 Waymo의 차량은 약 158,682km마다 충돌이 발생합니다. 이 빈도는 Tesla Robotaxi의 62,500마일당 1회의 충돌 비율보다 상당히 낮으며, Waymo는 차량 내부에 사람의 지원 없이 이 안전 기록을 달성했습니다.

이 비교는 오스틴 계획에 대한 중요한 질문을 촉발합니다. Tesla Robotaxi에 탑승한 인간 모니터가 얼마나 많은 충돌 가능성을 방지했습니까? Tesla는 사고 예방을 위해 탑승 감독관이 개입한 빈도에 대한 통계를 아직 공개하지 않았습니다. 그때까지 대중은 회사가 공개하는 희박한 데이터와 규제 기관에 제출된 최소한의 정보에 의존해야 합니다.