ここアリーナ EV では、しばらくの間、電気自動車市場の混沌とした進化を追跡し、自動車メーカーが乱暴な電動化の公約とパニックに陥った U ターンの間を行き来するのを見てきました。しかし、連邦政府の安全性申請という官僚的な詩に対する準備が整ったものは何もありませんでした。米国道路交通安全局のデータの最新バッチには、テスラのロボタクシー プログラムに関する新たに編集されていない事件レポートが 4 件含まれています。この数字は私道での低速での擦り傷のように見えるかもしれないが、詳細はテスラの真の自動運転競争における根本的な(そして非常に皮肉な)脆弱性を明らかにしている。
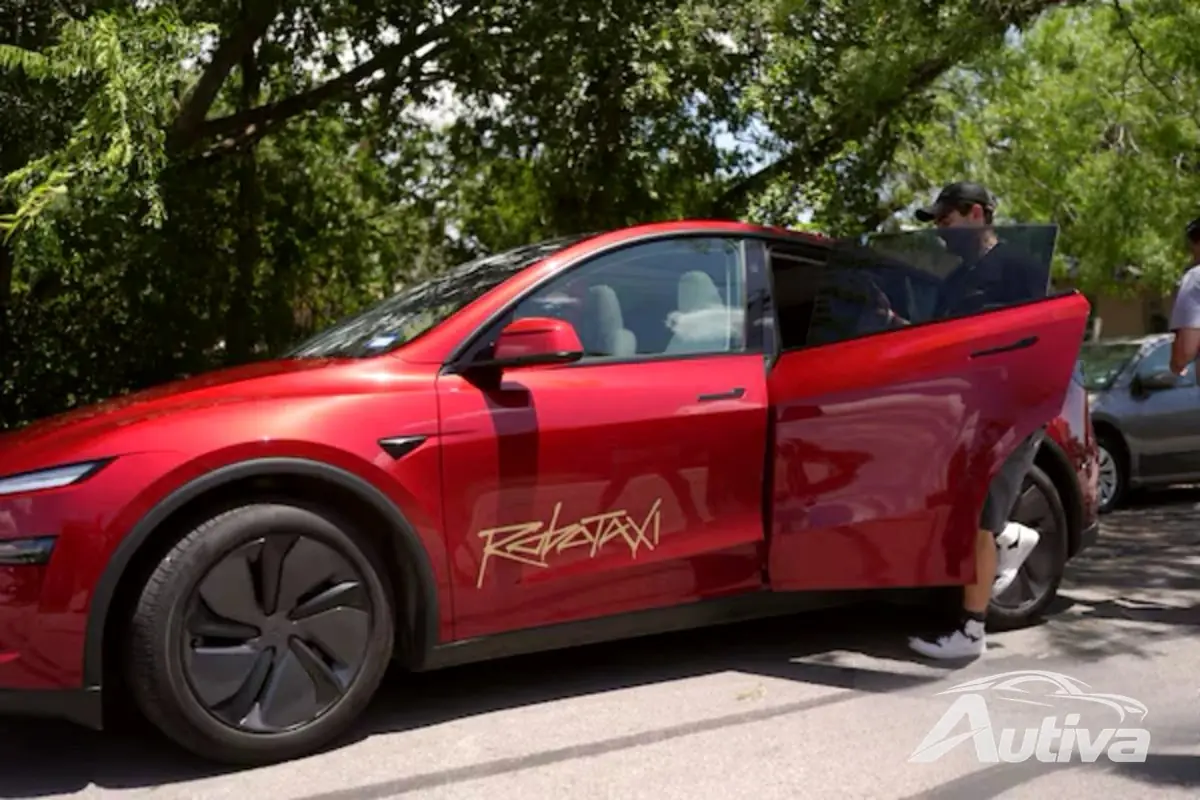
ヒューストンの静かな行き止まりの住宅道路で起こった、グループの最も明るい事件、報告番号 13781-15395 を考えてみましょう。同社の自律テストのハードウェア基盤である ATesla Model Y は、地元の地理によって混乱し、停止してしまいました。自動運転システム (ADS) は仮想の手を上げ、人間の介入を要求しました。しかし、車内の安全運転手が物理的にハンドルを握るのではなく、別の場所の机に座っている遠隔オペレーターが携帯電話のデータリンクを介して制御を引き継ぎました。テスラの公式文書によると、オペレーターは行き止まりから車両を助け出したが、どういうわけかモデルYは草の茂った斜面に迷い込み、隠れた木の切り株に真っ直ぐ衝突したという。
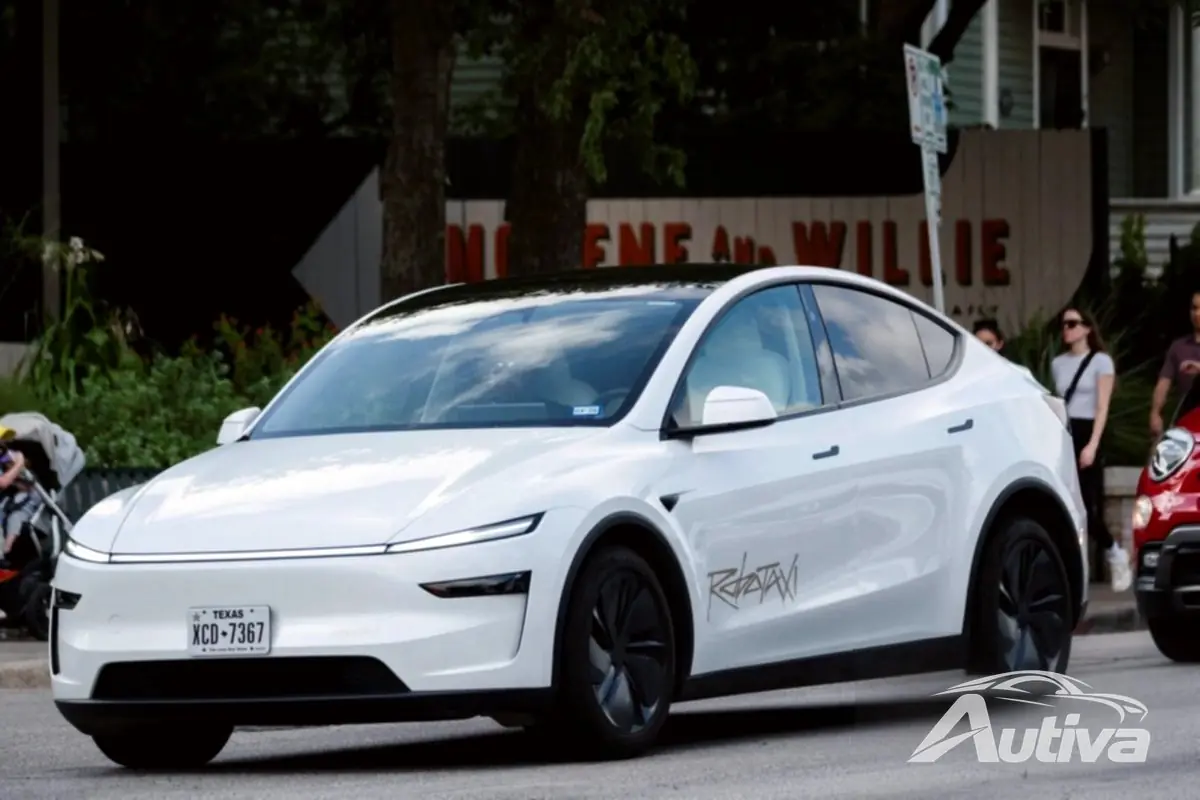
物理的な影響は無視できました。車は衝突前の速度わずか3.2km/hで走行していた。負傷者は出ず、エアバッグも作動せず、レッカー車も必要なかった。経済的には、バンパーの小さな擦り傷で済みました。しかし、運用データの分野は前例のないものでした。テスラは、22 件の固有の ADS インシデント レポートを通じて初めて、ドライバーの種類を「リモート (商用 / テスト)」として正式にコード化しました。
このヒューストンの切り株衝突は、テスラの遠隔介入が最終的に衝突に至ったのは3回目であり、潜在的に問題のあるパターンである。以前の 2 つの事件は、Tesla が古い報告書を編集したときに初めて表面化しました。 2025 年 7 月、オースティンに拠点を置く安全モニターが遠隔ナビゲーション支援を要求し、遠隔操作者が制御を取得し、時速 13 km まで加速し、縁石を越えて車両を金属フェンスに衝突させました。 2026年1月、同様の助け要請は、遠隔オペレーターが時速14kmでテスラを建設用の仮設バリケードに突っ込ませるという形で終了した。出現するループはあまりにも予測可能です。AI が混乱し、数マイル離れた人間が状況を救おうと介入し、その人間が車を衝突させます。
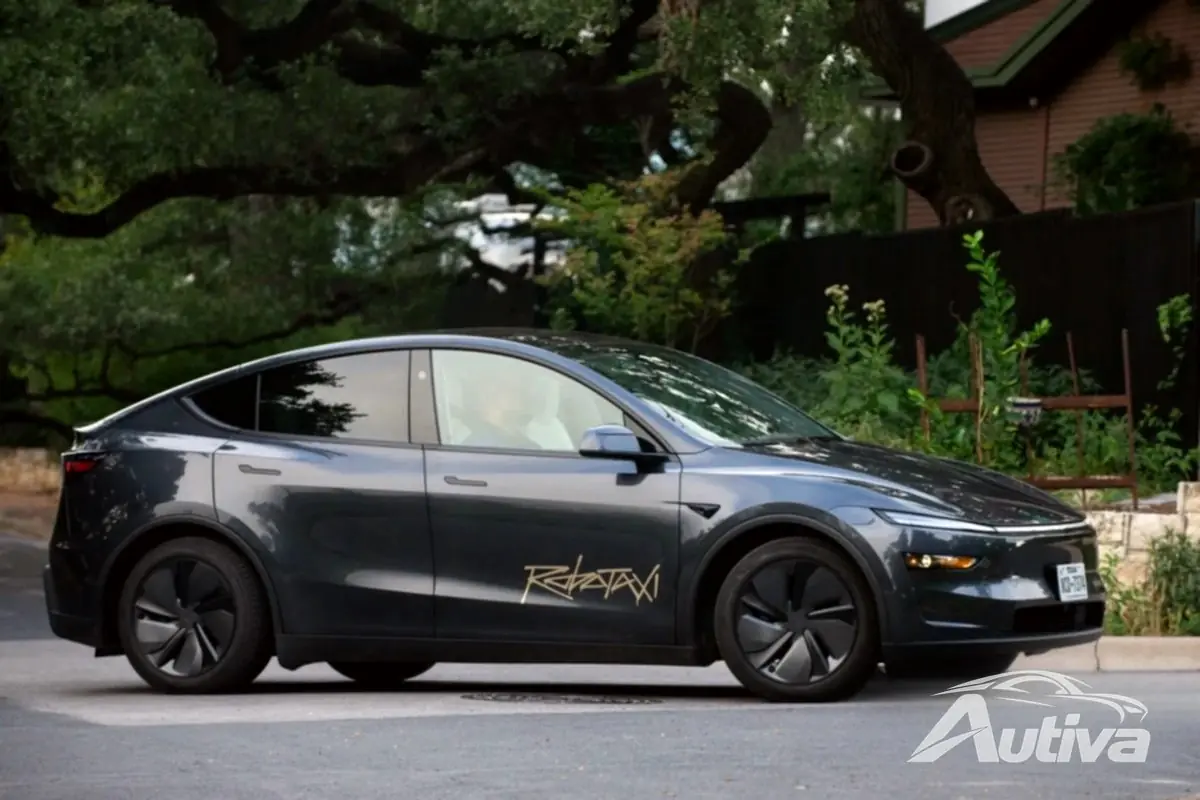
このパターンは、自動車メーカーやテクノロジー企業が長年警告してきたまさに問題、つまり遅延と限られた状況認識を浮き彫りにしているため、非常に説得力があると思います。商用セルラー ネットワーク上で車両を操作するということは、シャーシや周辺視野からの物理的なフィードバックなしでブラインドで飛行することを意味します。
カメラが複雑な行き止まり、工事現場、または地形の変化にだまされた場合、フォールバック システムは人間がストリーミング ビデオ フィードのバンクを見つめることになります。テスラは遠隔介入の総数を公開していないため、正確な故障率を計算することはできませんが、公開されている衝突データベースにある遠隔介入はすべて衝突で終了しています。
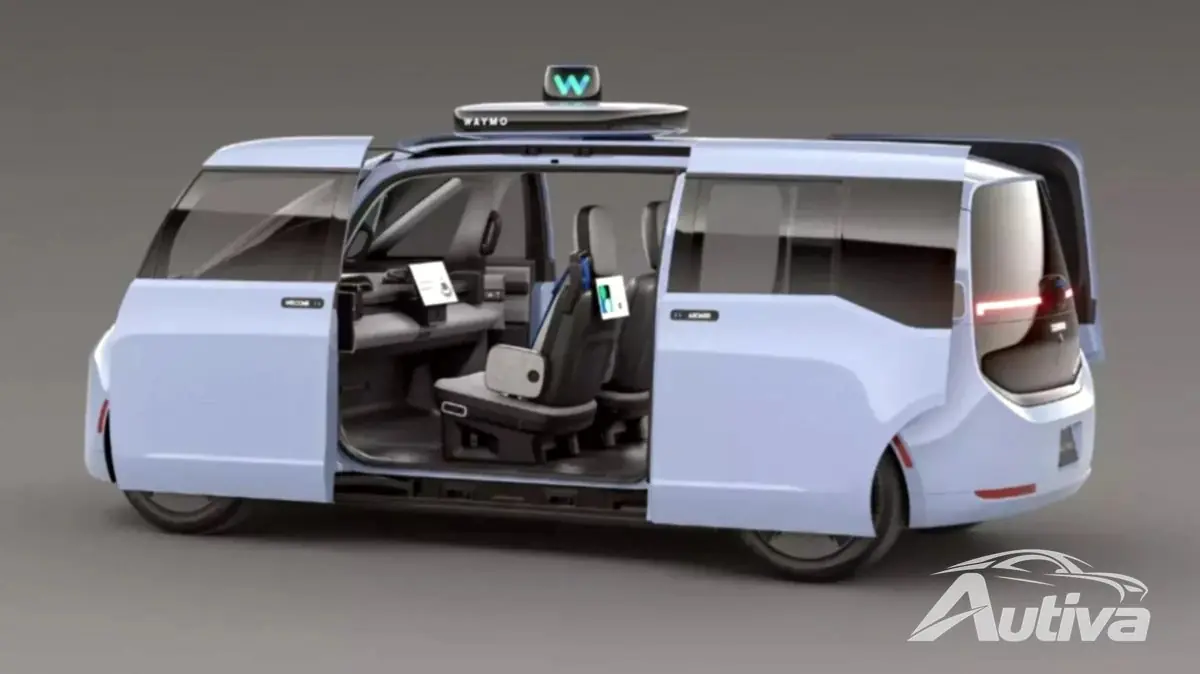
このアプローチは、テスラの主な自動運転ライバルであるアルファベットのウェイモがまったく同じ運用上のエッジケースを処理する方法とはまったく対照的である。ウェイモは、リモートアシスタンスエージェントが動的運転タスクを明示的に実行しないことを明らかにした。遠隔から車両を操縦したり、加速したり、ブレーキをかけたりすることはありません。代わりに、高レベルの方向ガイドを提供します。つまり、車載コンピュータに「障害物を回避するためにこの二重の黄色の線を越えることが許可されています」と伝えるもので、車両のソフトウェアはこれを受け入れるか拒否することができます。
Waymo は、ロックされたステアリング角度を使用して、スタックした車を 3.2 km/ハウジングの固定速度で移動させるための 1 つの例外を構築しましたが、同社はこのツールが閉鎖されたテスト トラックの外に展開されたことはないと主張しています。 Waymo は、物理的に存在しない人間のオペレーターがドライバーの危険にさらされることを認識しているため、遠隔操作に対して厳格な線を引いています。
この 5 月中旬から 6 月中旬にかけて発生した残りの 3 件の事故は、ありふれた都市構造に苦戦している自律走行車両の姿を浮き彫りにしています。ダラスでは、モデルYが片道8kmで駐車場の入口に進入し、進路を塞いでいる細い金属チェーンに衝突した。興味深いことに、これは 2025 年 9 月に発生したオースティンの衝突事故のカーボン コピーでした。この事故では、別のテスラ車が同じ状況下で時速 10 km で金属チェーンに衝突しました。カメラ システムは、薄く吊り下げられた金属バリアを確実に解像することができません。オースティンの他の2件の報告には、人がテスラに衝突する事故が関係しており、1件はSUVが停止しているモデルYにバックするという駐車場での事故、もう1つは工事現場で建設用トラックが後続のテスラに突然バックするという衝突だった。
名誉あることを言っておきますが、より広範なデータは、自律システムが自らのデバイスに任せられている場合、それが高速な混乱を引き起こす原因となることはほとんどないことを示しています。テスラが、こうした物語を独自の企業秘密として編集するという長年の主張をついにやめたとき、その透明性によって、テスラの自動運転車の衝突事故の大部分は、注意力散漫なドライバーによって引き起こされる低速での追突や横滑りによるものであることが証明された。人間のドライバーは予測不可能であるという、Waymo が日々直面しているのと同じ現実です。テスラは、SUV がバンパーに後退した場合、正当に無罪を主張できるが、自社の遠隔操作ネットワークの統計的現実から逃れることはできない。
これらの事件の地域分布は、試験プログラムがいかに脆弱であるかを示しています。地元の車両追跡データによると、テスラは信じられないほど厳しい地理的柵を設けてヒューストンとダラスで事業を開始し、稼働中の車両はヒューストンで 3 台、ダラスで 7 台だけでした。オースティンの敷地面積はわずかに大きく、16 台の車両が稼働しています。しかし、ヒューストンにあるわずか 3 台の稼働車両からなる小さなプールから、行き止まりの道路で立ち往生し、木の切り株に落ちた車両が遠隔救助を必要とするまでに、稼働から 1 か月もかかりませんでした。
この小さな車両が依然として頻繁な介入を必要とするという事実は、完全自律型の大量市場輸送のビジョンが依然として人間の支援に大きく依存していることを示しています。ハードウェアの進歩はそれぞれ、糸を引いている人々が依然として溝を埋めるために努力していることを強調しています。