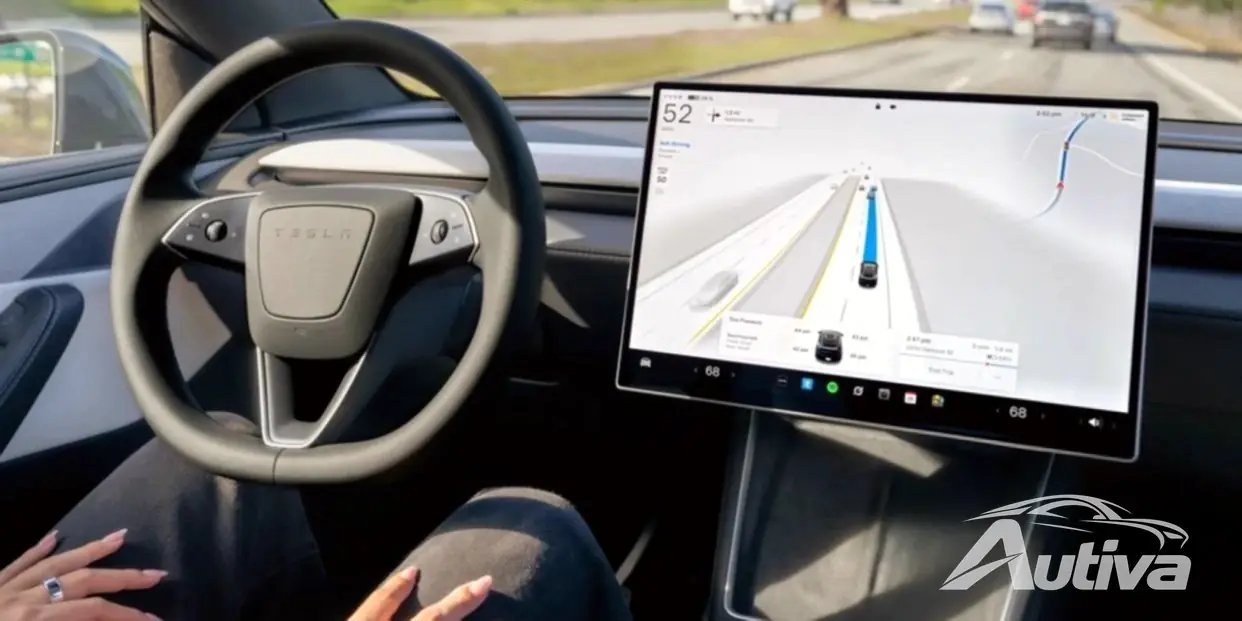
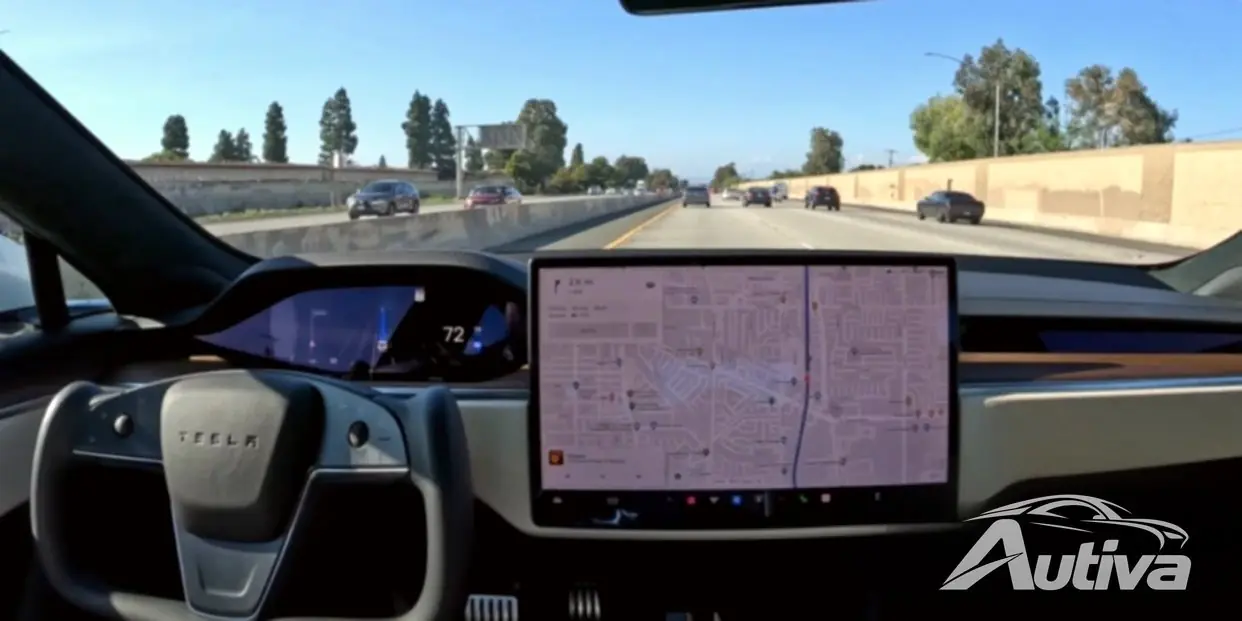
本日、テスラは、テスト プログラムに登録されている自動車向けに、完全自動運転 (FSD) ベータ ソフトウェアの最新バージョンをリリースしました。現在、約 100,000 人のオーナーがテスラの FSD ソフトウェアを積極的にテストしており、最新リリースには多数の改良が加えられています。
テスラによると、今回のアップデートは自社車両の動きから得た25万件を超えるトレーニングクリップに基づいており、同社がこれほどの数を公表するのは初めてだという。新しい FSD ベータ ソフトウェアはビルド 2022.12.3.10 で、これまでで最も広範なアップデートの 1 つです。
システムが動作を実行する信頼性のレベルに関連するいくつかの改善があり、3 つの古いニューラル ネットがシステムから削除され、テスラによれば、これによりシステムのフレーム レートが 1.8 fps 向上するそうです。
その名前が示すとおり、FSD は依然としてレベル 2 の運転支援システムとみなされます。ドライバーは常に警戒を怠らず、制御を行う準備ができている必要があるからです。レベル 3 システムではそのようなことは必要ありませんが、これまでのところ、それはほとんど夢物語のままです。
完全な変更ログは次のとおりです。
• ゴー/ノーゴーの決定を形成する機能を追加することで、エゴの行動に対するオブジェクトの反応のモデリングを改善し、保護されていない左折のための意思決定フレームワークをアップグレードしました。これにより、ノイズの多い測定に対する堅牢性が向上すると同時に、安全マージン内の決定にさらに固執するようになります。このフレームワークは、大きな曲がり角を越えて操縦する必要がある場合には中央安全領域を利用し、安全に交差点から出る必要がある場合には操縦を通じてより激しく加速します。
• より正確なレーン ジオメトリと高解像度のオクルージョン検出を使用して、視認性を高めるためのクリープを改善しました。
• 車線選択時のオブジェクトの将来予測との統合を強化することで、不快な方向転換を試みるインスタンスが減少しました。
• プランナーがアップグレードされ、車線への依存度が低くなり、制限されたスペースからスムーズに移動できるようになりました。
• 車線ニューラル ネットワークのアーキテクチャを改善することで、車線を横断する方向転換の安全性が向上し、車線を横断する際の再現性と幾何学的精度が大幅に向上しました。
• トレーニング セットに 180,000 個のビデオ クリップを追加することにより、すべてのレーン プロダクションの再現率と幾何学的精度が向上しました。
• 車線構造との統合を改善し、黄信号に関する動作を改善することにより、交通制御に関連する誤った減速を削減しました。
• 一般化された静的障害物ネットワークを使用して混合/結合レイヤーを追加することにより、道路の端と線の予測の幾何学的精度が向上しました。
• 自動ラベラーからの改善されたデータを使用して一般化された静的障害物ネットワークを再トレーニングし、さらに 30,000 個のビデオ クリップを追加することにより、幾何学的精度と可視性の理解が向上しました。
• 新しいシムと自動ラベル付けされたデータをトレーニング セットに追加することにより、オートバイの再現率が向上し、近くの歩行者と自転車の速度誤差が減少し、歩行者の方位誤差が減少しました。
• トレーニング セットに 41,000 個のクリップを追加することにより、車両の「駐車中」属性の精度が向上しました。 10.11 のテレメトリによって捕捉された障害ケースの 48% が解決されました。
• 自動ラベラーで使用されるニューラル ネットワークの改良版でデータセットを再生成することにより、遠くの横断物体の検出リコールが向上し、データ品質が向上しました。
• ドアが開いた車両の周囲を移動する際のオフセット動作が改善されました。
• 非 VRU オブジェクトをネットワーク予測タスクにアップグレードすることにより、角速度とレーン中心速度が向上しました。
• 先行車両の将来の動きの推定と計画された車線変更プロファイルの緊密な統合により、厳しい減速で後方車両の車線変更を行う際の快適性が向上しました。
• システムは、ネットワークが予測した加速をすべての移動エンティティに適用するようになり、以前の縦方向のターゲットのみへの制限を超えて拡張されました。
• 周囲の車両のビジュアル アセットが更新され、車両のドアが開いていることを示すインジケーターが追加されました。
• 3 つの古いニューラル ネットワークを削除することにより、システム パフォーマンスが 1 秒あたり 1.8 フレーム向上しました。