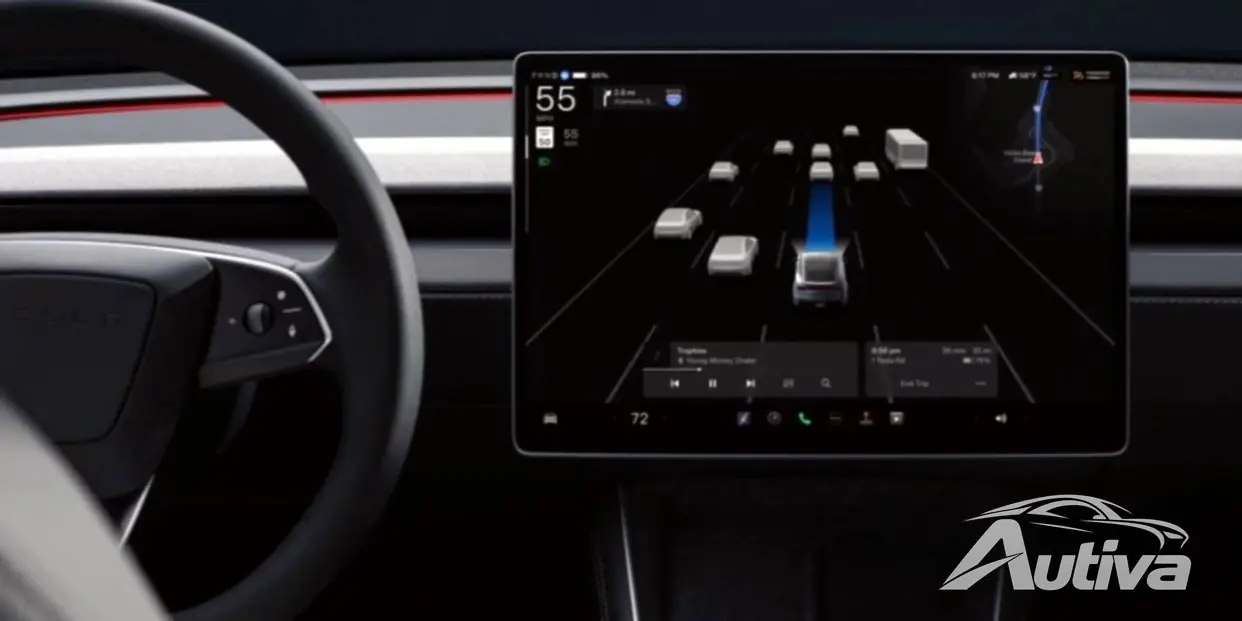
Hoy, Tesla ha lanzado la última versión de su software beta Full Self Driving (FSD) para aquellos automóviles que están inscritos en el programa de prueba. Actualmente hay alrededor de 100.000 propietarios que están probando activamente el software FSD de Tesla, y la versión más reciente viene con un montón de mejoras por todas partes.
Tesla dice que la actualización se basa en más de 250.000 clips de entrenamiento de los movimientos de su flota, y es la primera vez que la compañía hace pública tal cifra. El nuevo software FSD beta es la versión 2022.12.3.10 y es una de las actualizaciones más completas hasta la fecha.
Hay varias mejoras relacionadas con el nivel de confianza con el que el sistema actúa, y se han eliminado del sistema tres redes neuronales más antiguas, lo que, según Tesla, permite una mejora de 1,8 fps en la velocidad de fotogramas del sistema.
A pesar de lo que su nombre pueda implicar, el FSD todavía se considera un sistema de asistencia al conductor de Nivel 2, porque el conductor debe permanecer alerta y listo para tomar el control en todo momento. Un sistema de Nivel 3 no requeriría nada de eso, pero hasta ahora eso sigue siendo una quimera.
Aquí está el registro de cambios completo:
• Marco de toma de decisiones mejorado para giros a la izquierda sin protección con un mejor modelado de la respuesta de los objetos a las acciones del ego al agregar más características que dan forma a la decisión de ir/no ir. Esto aumenta la solidez ante mediciones ruidosas y al mismo tiempo es más estricto con las decisiones dentro de un margen de seguridad. El marco también aprovecha las regiones medianas seguras cuando es necesario maniobrar en curvas grandes y acelera con más fuerza durante las maniobras cuando es necesario para salir de forma segura de la intersección.
• Mejora de la visibilidad mediante una geometría de carril más precisa y una detección de oclusión de mayor resolución.
• Reducción de casos de intento de giros incómodos a través de una mejor integración con predicciones futuras de objetos durante la selección de carril.
• Planificador mejorado para depender menos de los carriles y permitir maniobrar sin problemas fuera del espacio restringido.
• Mayor seguridad en los giros que cruzan el tráfico mediante la mejora de la arquitectura de la red neuronal de los carriles, lo que impulsó en gran medida la recuperación y la precisión geométrica de los carriles de cruce.
• Se mejoró la recuperación y la precisión geométrica de todas las producciones de carriles al agregar 180.000 videoclips al conjunto de capacitación.
• Reducción de las falsas desaceleraciones relacionadas con el control de tráfico a través de una mejor integración con la estructura de carriles y un mejor comportamiento con respecto a las luces amarillas.
• Se mejoró la precisión geométrica de las predicciones de líneas y bordes de carreteras agregando una capa de mezcla/acoplamiento con la red de obstáculos estáticos generalizados.
• Precisión geométrica mejorada y comprensión de la visibilidad al volver a entrenar la red de obstáculos estáticos generalizados con datos mejorados del etiquetador automático y al agregar 30.000 videoclips más.
• Se mejoró el recuerdo de las motocicletas, se redujo el error de velocidad de los peatones y ciclistas cercanos y se redujo el error de rumbo de los peatones al agregar nuevos datos de simulación y etiquetado automático al conjunto de entrenamiento.
• Precisión mejorada del atributo "está estacionado" en vehículos al agregar 41,000 clips al conjunto de entrenamiento. Resolvió el 48% de los casos de falla capturados por nuestra telemetría del 10.11.
• Se mejoró la recuperación de detección de objetos que cruzan lejanos mediante la regeneración del conjunto de datos con versiones mejoradas de las redes neuronales utilizadas en el etiquetador automático, lo que aumentó la calidad de los datos.
• Comportamiento de compensación mejorado al maniobrar alrededor de automóviles con puertas abiertas.
• Velocidad angular mejorada y velocidad centrada en el carril para objetos que no son VRU al actualizarlas a tareas previstas en la red.
• Mayor comodidad al cambiar de carril detrás de vehículos con desaceleración brusca mediante una integración más estrecha entre la estimación del movimiento futuro de los vehículos principales y el perfil de cambio de carril planificado.
• El sistema ahora aplica aceleración predicha por la red a todas las entidades en movimiento, expandiéndose más allá de la limitación anterior a solo objetivos longitudinales.
• Se actualizaron los recursos visuales de los vehículos circundantes para incluir indicadores que muestran cuándo está abierta la puerta de un automóvil.
• El rendimiento del sistema se mejoró en 1,8 fotogramas por segundo mediante la eliminación de tres redes neuronales obsoletas.