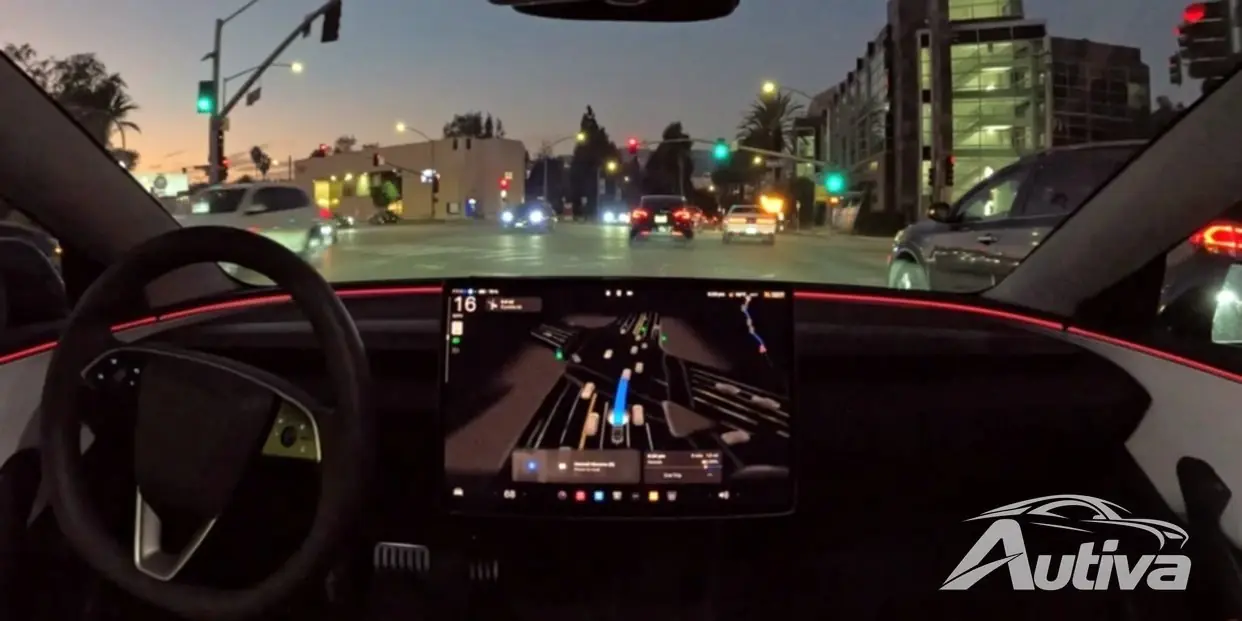
Heute hat Tesla die neueste Version seiner Beta-Software „Full Self Driving“ (FSD) für die Autos veröffentlicht, die am Testprogramm teilnehmen. Derzeit testen rund 100.000 Besitzer die FSD-Software von Tesla aktiv, und die neueste Version bringt eine Reihe von Verbesserungen mit sich.
Laut Tesla basiert das Update auf über 250.000 Trainingsclips von den Bewegungen seiner Flotte und es ist das erste Mal, dass das Unternehmen eine solche Zahl veröffentlicht. Die neue FSD-Beta-Software hat den Build 2022.12.3.10 und ist eines der bisher umfangreichsten Updates.
Es gibt mehrere Verbesserungen im Zusammenhang mit der Zuverlässigkeit, mit der das System Maßnahmen ergreift, und drei ältere neuronale Netze wurden aus dem System entfernt, was laut Tesla eine Verbesserung der Systembildrate um 1,8 fps ermöglicht.
Ungeachtet dessen, was der Name vermuten lässt, gilt FSD immer noch als Fahrerassistenzsystem der Stufe 2, da der Fahrer jederzeit wachsam und bereit sein muss, die Kontrolle zu übernehmen. Ein Level-3-System würde nichts davon erfordern, aber bisher blieb das so ziemlich ein Wunschtraum.
Hier ist das vollständige Änderungsprotokoll:
• Verbesserter Entscheidungsfindungsrahmen für ungeschützte Linkskurven mit besserer Modellierung der Reaktion von Objekten auf Ego-Aktionen durch Hinzufügen weiterer Funktionen, die die Go/No-Go-Entscheidung beeinflussen. Dies erhöht die Robustheit gegenüber verrauschten Messungen und sorgt gleichzeitig dafür, dass Entscheidungen innerhalb eines Sicherheitsspielraums besser getroffen werden. Das Rahmenwerk nutzt bei Bedarf auch mittlere sichere Bereiche, um große Kurven zu manövrieren, und beschleunigt bei Manövern stärker, wenn dies zum sicheren Verlassen der Kreuzung erforderlich ist.
• Verbessertes Kriechen für bessere Sichtbarkeit durch genauere Fahrspurgeometrie und Okklusionserkennung mit höherer Auflösung.
• Reduzierte Fälle unbequemer Abbiegeversuche durch bessere Integration mit Objektzukunftsvorhersagen bei der Fahrspurauswahl.
• Verbesserter Planer, der weniger auf Fahrspuren angewiesen ist, um ein reibungsloses Manövrieren aus begrenztem Raum zu ermöglichen.
• Erhöhte Sicherheit beim Abbiegen über den Verkehr durch Verbesserung der Architektur des neuronalen Netzwerks der Fahrspuren, wodurch die Erinnerung und die geometrische Genauigkeit beim Überqueren der Fahrspuren erheblich verbessert wurden.
• Verbesserte Erinnerung und geometrische Genauigkeit aller Bahnproduktionen durch Hinzufügen von 180.000 Videoclips zum Trainingssatz.
• Weniger verkehrskontrollbedingte falsche Verzögerungen durch bessere Integration in die Fahrspurstruktur und verbessertes Verhalten bei gelben Ampeln.
• Verbesserte geometrische Genauigkeit von Straßenrand- und Linienvorhersagen durch Hinzufügen einer Misch-/Kopplungsebene mit dem verallgemeinerten statischen Hindernisnetzwerk.
• Verbesserte geometrische Genauigkeit und Verständnis der Sichtbarkeit durch Neutraining des verallgemeinerten statischen Hindernisnetzwerks mit verbesserten Daten vom automatischen Beschriftungsgerät und durch das Hinzufügen von 30.000 weiteren Videoclips.
• Verbesserte Erinnerung an Motorräder, reduzierter Geschwindigkeitsfehler von Fußgängern und Radfahrern in der Nähe und reduzierter Richtungsfehler von Fußgängern durch Hinzufügen neuer Simulations- und automatisch gekennzeichneter Daten zum Trainingssatz.
• Verbesserte Präzision des Attributs „ist geparkt“ bei Fahrzeugen durch Hinzufügen von 41.000 Clips zum Trainingssatz. 48 % der durch unsere Telemetrie von 10.11 erfassten Fehlerfälle wurden gelöst.
• Verbesserte Erkennung von weit entfernten, sich kreuzenden Objekten durch Neugenerierung des Datensatzes mit verbesserten Versionen der im automatischen Etikettierer verwendeten neuronalen Netze, was die Datenqualität erhöhte.
• Verbessertes Versatzverhalten beim Manövrieren um Autos mit offenen Türen.
• Verbesserte Winkelgeschwindigkeit und spurzentrierte Geschwindigkeit für Nicht-VRU-Objekte durch Upgrade auf netzwerkvorhersagende Aufgaben.
• Verbesserter Komfort beim Spurwechsel hinter Fahrzeugen mit starker Verzögerung durch engere Integration zwischen der zukünftigen Bewegungsschätzung der Führungsfahrzeuge und dem geplanten Spurwechselprofil.
• Das System wendet nun die vom Netzwerk vorhergesagte Beschleunigung auf alle sich bewegenden Objekte an und erweitert die bisherige Beschränkung auf nur Längsziele.
• Die visuellen Elemente für umliegende Fahrzeuge wurden aktualisiert und enthalten nun Anzeigen, die anzeigen, wenn die Tür eines Autos geöffnet ist.
• Die Systemleistung wurde durch die Eliminierung von drei veralteten neuronalen Netzen um 1,8 Bilder pro Sekunde gesteigert.