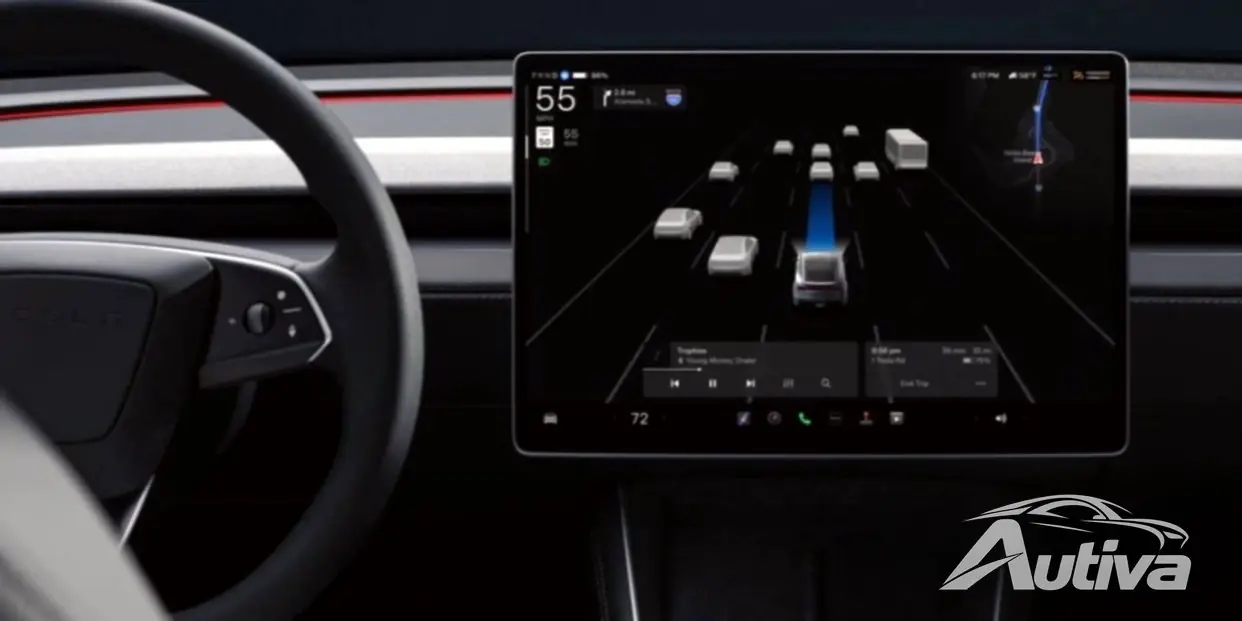
Vandaag heeft Tesla de nieuwste versie van zijn Full Self Driving (FSD) bètasoftware uitgebracht voor de auto's die deelnemen aan het testprogramma. Momenteel zijn er ongeveer 100.000 eigenaren die Tesla's FSD-software actief testen, en de nieuwste release bevat links en rechts een heleboel verbeteringen.
Tesla zegt dat de update is gebaseerd op meer dan 250.000 trainingsfragmenten van de bewegingen van zijn vloot, en het is de eerste keer dat het bedrijf een dergelijk aantal openbaar maakt. De nieuwe FSD-bètasoftware is gebouwd in 2022.12.3.10 en is een van de meest uitgebreide updates tot nu toe.
Er zijn verschillende verbeteringen met betrekking tot het vertrouwensniveau waarop het systeem actie onderneemt, en drie oudere neurale netten zijn uit het systeem verwijderd, wat volgens Tesla een verbetering van 1,8 fps in de framesnelheid van het systeem mogelijk maakt.
Ondanks wat de naam doet vermoeden, wordt FSD nog steeds beschouwd als een rijhulpsysteem van niveau 2, omdat de bestuurder te allen tijde waakzaam moet blijven en klaar moet staan om de controle over te nemen. Een niveau 3-systeem zou dat allemaal niet vereisen, maar tot nu toe is dat vrijwel een droom gebleven.
Hier is de volledige changelog:
• Verbeterd besluitvormingskader voor onbeschermde bochten naar links met betere modellering van de reactie van objecten op ego-acties door meer functies toe te voegen die de go/no-go-beslissing bepalen. Dit vergroot de robuustheid bij luidruchtige metingen, terwijl het meer vasthoudend is bij beslissingen binnen een veiligheidsmarge. Het raamwerk maakt ook gebruik van mediane veilige gebieden wanneer dat nodig is om over grote bochten te manoeuvreren en harder te accelereren door middel van manoeuvres wanneer dat nodig is om het kruispunt veilig te verlaten.
• Verbeterd kruipen voor zichtbaarheid dankzij een nauwkeurigere rijstrookgeometrie en occlusiedetectie met hogere resolutie.
• Minder pogingen tot ongemakkelijke bochten dankzij een betere integratie met toekomstvoorspellingen van objecten tijdens de rijstrookselectie.
• Verbeterde planner om minder afhankelijk te zijn van rijstroken, zodat u soepel uit beperkte ruimte kunt manoeuvreren.
• Verhoogde veiligheid van afslagen die kruisend verkeer kruisen door de architectuur van het neurale netwerk van de rijstroken te verbeteren, wat de herinnering en de geometrische nauwkeurigheid van kruisende rijstroken aanzienlijk heeft vergroot.
• Verbeterde herinnering en geometrische nauwkeurigheid van alle baanproducties door 180.000 videoclips aan de trainingsset toe te voegen.
• Vermindering van valse vertragingen als gevolg van verkeerscontroles door betere integratie met de rijstrookstructuur en verbeterd gedrag ten opzichte van gele lichten.
• Verbeterde geometrische nauwkeurigheid van wegrand- en lijnvoorspellingen door een meng-/koppelingslaag toe te voegen aan het gegeneraliseerde statische obstakelnetwerk.
• Verbeterde geometrische nauwkeurigheid en inzicht in zichtbaarheid door het gegeneraliseerde statische obstakelnetwerk opnieuw te trainen met verbeterde gegevens van de automatische labeler en door 30.000 extra videoclips toe te voegen.
• Verbeterde herinnering van motorfietsen, verminderde snelheidsfouten van nabijgelegen voetgangers en fietsers, en verminderde koersfouten van voetgangers door nieuwe sim- en automatisch gelabelde gegevens aan de trainingsset toe te voegen.
• Verbeterde precisie van het kenmerk 'staat geparkeerd' op voertuigen door 41.000 clips aan de trainingsset toe te voegen. 48% van de storingsgevallen opgelost die zijn vastgelegd door onze telemetrie van 10.11.
• Verbeterde detectieherinnering van verre kruisende objecten door de dataset te regenereren met verbeterde versies van de neurale netwerken die in de autolabeler worden gebruikt, waardoor de datakwaliteit toeneemt.
• Verbeterd compensatiegedrag bij het manoeuvreren rond auto's met open deuren.
• Verbeterde hoeksnelheid en rijstrookcentrische snelheid voor niet-VRU-objecten door deze te upgraden naar netwerkvoorspelde taken.
• Verbeterd comfort bij het wisselen van rijstrook achter voertuigen met harde vertraging door nauwere integratie tussen de toekomstige bewegingsschatting van leidende voertuigen en het geplande rijstrookwisselingsprofiel.
• Het systeem past nu door het netwerk voorspelde versnelling toe op alle bewegende entiteiten, en breidt zich voorbij de vorige beperking uit naar alleen longitudinale doelen.
• Visuele elementen voor omringende voertuigen zijn vernieuwd en bevatten indicatoren die aangeven wanneer de deur van een auto open is.
• De systeemprestaties zijn met 1,8 frames per seconde verbeterd door de eliminatie van drie verouderde neurale netwerken.