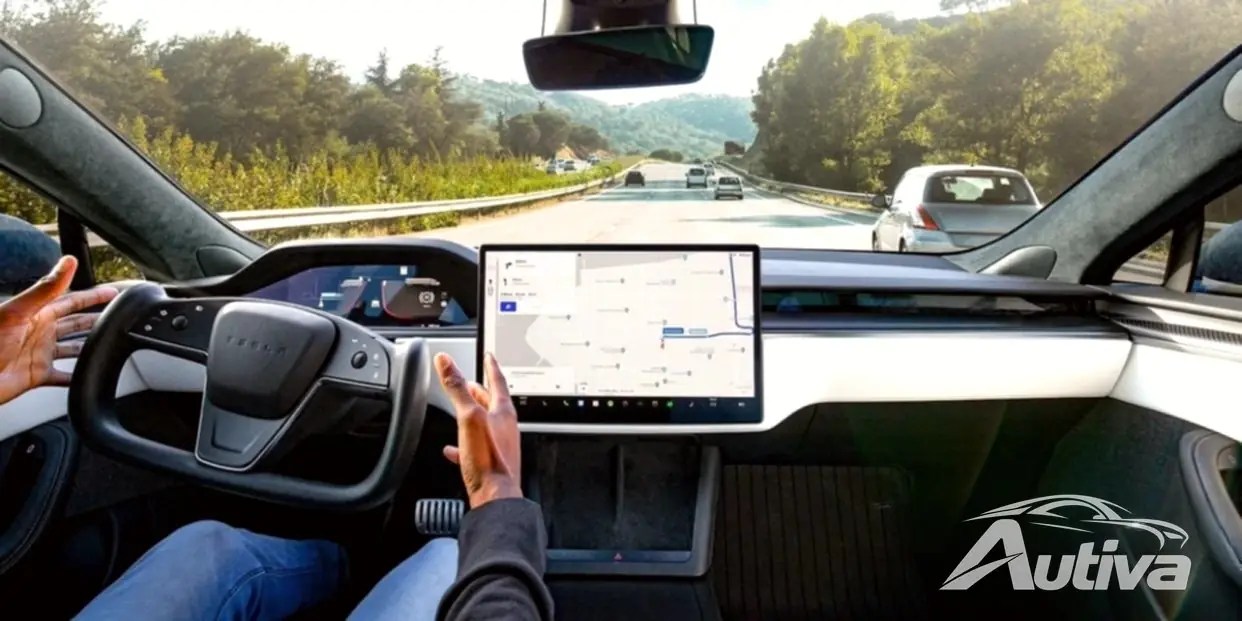
आज टेस्ला ने उन कारों के लिए अपने फुल सेल्फ ड्राइविंग (एफएसडी) बीटा सॉफ्टवेयर का नवीनतम संस्करण जारी किया है जो परीक्षण कार्यक्रम में नामांकित हैं। वर्तमान में लगभग 100,000 मालिक हैं जो सक्रिय रूप से टेस्ला के एफएसडी सॉफ्टवेयर का परीक्षण कर रहे हैं, और नवीनतम रिलीज बाएं और दाएं कई सुधारों के साथ आता है।
टेस्ला का कहना है कि अपडेट उसके बेड़े की गतिविधियों के 250,000 से अधिक प्रशिक्षण क्लिप पर आधारित है, और यह पहली बार है कि कंपनी ने इतनी संख्या सार्वजनिक की है। नया FSD बीटा सॉफ़्टवेयर बिल्ड 2022.12.3.10 है, और यह अब तक के सबसे व्यापक अपडेट में से एक है।
आत्मविश्वास के स्तर से संबंधित कई सुधार हुए हैं जिस पर सिस्टम कार्रवाई करता है, और सिस्टम से तीन पुराने तंत्रिका जाल हटा दिए गए हैं, जो टेस्ला का कहना है कि सिस्टम फ्रेम दर में 1.8 एफपीएस सुधार सक्षम बनाता है।
इसके नाम का अर्थ चाहे जो भी हो, FSD को अभी भी लेवल 2 ड्राइवर सहायता प्रणाली माना जाता है, क्योंकि ड्राइवर को हर समय सतर्क रहने और नियंत्रण लेने के लिए तैयार रहने की आवश्यकता होती है। लेवल 3 सिस्टम के लिए इनमें से किसी की भी आवश्यकता नहीं होगी, लेकिन अभी तक यह लगभग एक सपना ही बना हुआ है।
यहां पूरा चेंजलॉग है:
• गो/नो-गो निर्णय को आकार देने वाली अधिक सुविधाओं को जोड़कर अहंकार के कार्यों के प्रति वस्तुओं की प्रतिक्रिया के बेहतर मॉडलिंग के साथ असुरक्षित बाएं मोड़ के लिए उन्नत निर्णय लेने की रूपरेखा। यह सुरक्षा मार्जिन के भीतर निर्णयों के प्रति अधिक चिपचिपा होने के साथ-साथ शोर माप के प्रति मजबूती बढ़ाता है। यह ढांचा बड़े मोड़ों पर पैंतरेबाज़ी करने के लिए आवश्यक होने पर मध्य सुरक्षित क्षेत्रों का भी लाभ उठाता है और चौराहे से सुरक्षित रूप से बाहर निकलने के लिए आवश्यक होने पर युद्धाभ्यास के माध्यम से अधिक तेजी लाता है।
• अधिक सटीक लेन ज्यामिति और उच्च रिज़ॉल्यूशन रोड़ा पहचान का उपयोग करके दृश्यता के लिए बेहतर रेंगना।
• लेन चयन के दौरान वस्तु के भविष्य की भविष्यवाणियों के साथ बेहतर एकीकरण के माध्यम से असुविधाजनक मोड़ का प्रयास करने की घटनाओं में कमी आई है।
• प्रतिबंधित स्थान से बाहर आसानी से संचालन को सक्षम करने के लिए लेन पर कम भरोसा करने के लिए उन्नत योजनाकार।
• लेन तंत्रिका नेटवर्क की वास्तुकला में सुधार करके यातायात को पार करने वाले मोड़ों की सुरक्षा में वृद्धि हुई है, जिससे लेन पार करने की रिकॉल और ज्यामितीय सटीकता में काफी वृद्धि हुई है।
• प्रशिक्षण सेट में 180,000 वीडियो क्लिप जोड़कर सभी लेन प्रस्तुतियों की रिकॉल और ज्यामितीय सटीकता में सुधार किया गया।
• लेन संरचना के साथ बेहतर एकीकरण और पीली रोशनी के संबंध में बेहतर व्यवहार के माध्यम से यातायात नियंत्रण संबंधी झूठी मंदी को कम किया गया।
• सामान्यीकृत स्थैतिक बाधा नेटवर्क के साथ मिश्रण/युग्मन परत जोड़कर सड़क के किनारे और रेखा की भविष्यवाणी की ज्यामितीय सटीकता में सुधार हुआ।
• ऑटो लेबलर से बेहतर डेटा के साथ सामान्यीकृत स्थैतिक बाधा नेटवर्क को फिर से प्रशिक्षित करके और 30,000 और वीडियो क्लिप जोड़कर बेहतर ज्यामितीय सटीकता और दृश्यता की समझ।
• प्रशिक्षण सेट में नए सिम और ऑटो-लेबल डेटा जोड़कर मोटरसाइकिलों की बेहतर वापसी, पास में पैदल चलने वालों और साइकिल चालकों की वेग त्रुटि कम हो गई, और पैदल चलने वालों की हेडिंग त्रुटि कम हो गई।
• प्रशिक्षण सेट में 41,000 क्लिप जोड़कर वाहनों पर "पार्क किया गया है" विशेषता की सटीकता में सुधार हुआ। 10.11 की हमारी टेलीमेट्री द्वारा कैप्चर किए गए विफलता के 48% मामलों को हल किया गया।
• ऑटो लेबलर में उपयोग किए गए तंत्रिका नेटवर्क के उन्नत संस्करणों के साथ डेटासेट को पुन: उत्पन्न करके दूर से पार करने वाली वस्तुओं की पहचान में सुधार, जिससे डेटा की गुणवत्ता में वृद्धि हुई।
• खुले दरवाज़ों वाली कारों के आसपास घूमते समय ऑफसेटिंग व्यवहार में सुधार।
• इसे नेटवर्क पूर्वानुमानित कार्यों में अपग्रेड करके गैर-वीआरयू वस्तुओं के लिए कोणीय वेग और लेन-केंद्रित वेग में सुधार किया गया।
• लीड वाहनों के भविष्य की गति के अनुमान और नियोजित लेन परिवर्तन प्रोफ़ाइल के बीच कड़े एकीकरण द्वारा कठोर मंदी के साथ वाहनों के पीछे लेन बदलते समय बेहतर आराम।
• सिस्टम अब सभी चलती संस्थाओं पर नेटवर्क-अनुमानित त्वरण लागू करता है, जो पिछली सीमा से परे केवल अनुदैर्ध्य लक्ष्यों तक विस्तारित होता है।
• कार का दरवाजा खुला होने पर संकेतक दिखाने के लिए आसपास के वाहनों के लिए दृश्य संपत्तियों को ताज़ा किया गया था।
• तीन पुराने तंत्रिका नेटवर्क के उन्मूलन के माध्यम से सिस्टम प्रदर्शन को 1.8 फ्रेम प्रति सेकंड तक बढ़ाया गया था।