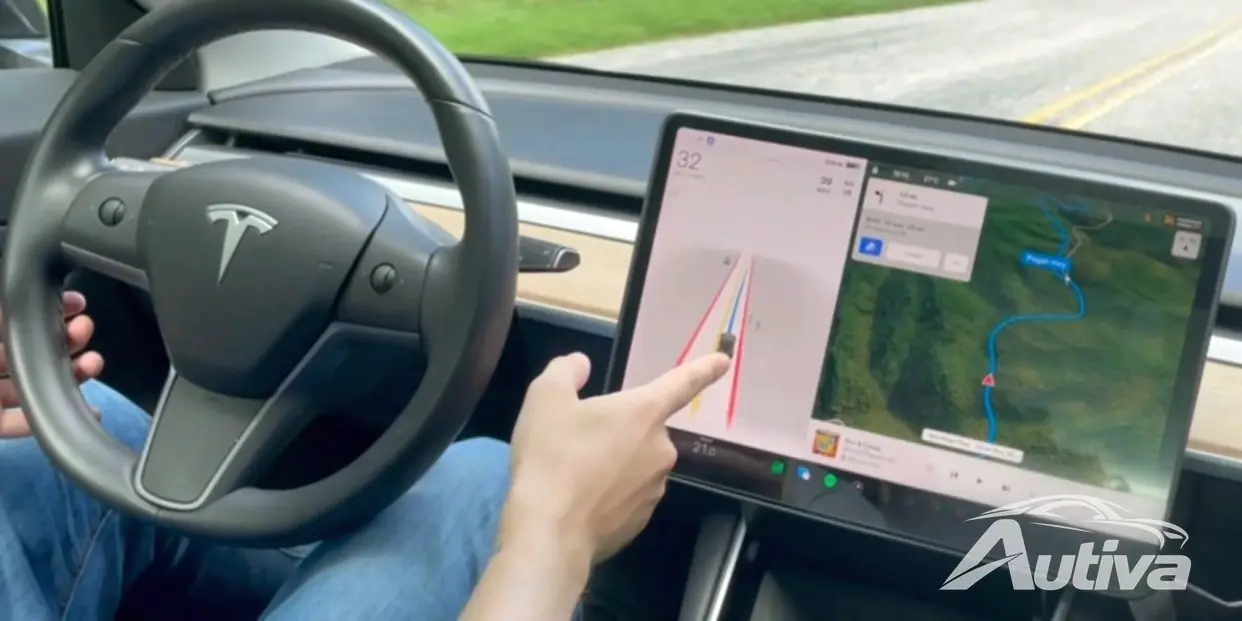
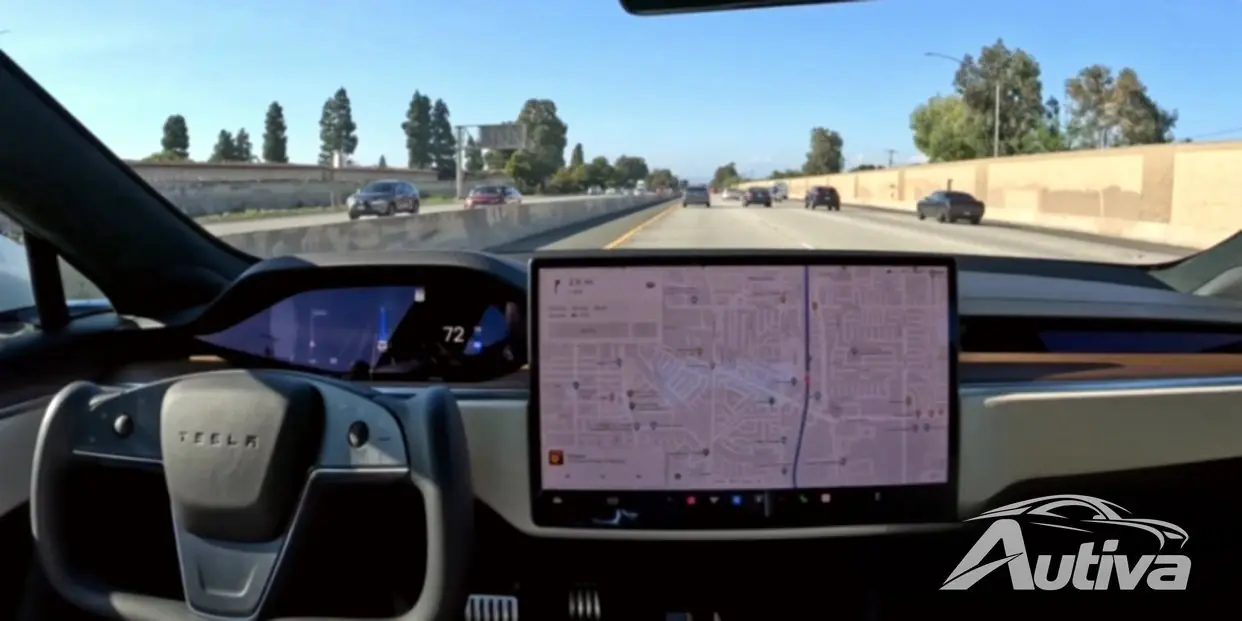
오늘 Tesla는 테스트 프로그램에 등록된 자동차에 FSD(완전 자율 주행) 베타 소프트웨어의 최신 버전을 출시했습니다. 현재 약 100,000명의 소유자가 Tesla의 FSD 소프트웨어를 적극적으로 테스트하고 있으며 최신 릴리스에는 좌우측에서 여러 가지 개선 사항이 포함되어 있습니다.
Tesla는 이번 업데이트가 차량 이동에서 얻은 250,000개 이상의 훈련 영상을 기반으로 하며 회사가 이러한 숫자를 공개한 것은 처음이라고 밝혔습니다. 새로운 FSD 베타 소프트웨어는 빌드 2022.12.3.10이며, 이는 현재까지 가장 광범위한 업데이트 중 하나입니다.
시스템이 조치를 취하는 신뢰도 수준과 관련하여 몇 가지 개선 사항이 있으며, 3개의 오래된 신경망이 시스템에서 제거되어 시스템 프레임 속도가 1.8fps 향상될 수 있다고 Tesla는 말합니다.
이름에서 알 수 있듯이 FSD는 여전히 레벨 2 운전자 지원 시스템으로 간주됩니다. 왜냐하면 운전자는 항상 경계하고 제어할 준비가 되어 있어야 하기 때문입니다. 레벨 3 시스템에는 그런 것이 전혀 필요하지 않지만 지금까지는 거의 헛된 꿈으로 남아 있습니다.
전체 변경 내역은 다음과 같습니다.
• 진행/중단 결정을 형성하는 더 많은 기능을 추가하여 자아의 행동에 대한 객체의 반응을 더 잘 모델링하여 보호되지 않은 좌회전을 위한 업그레이드된 의사 결정 프레임워크. 이는 잡음이 있는 측정에 대한 견고성을 높이는 동시에 안전 마진 내에서 결정을 내리는 데 더 많은 영향을 미칩니다. 또한 이 프레임워크는 큰 회전을 가로질러 기동하는 데 필요한 경우 중앙 안전 지역을 활용하고, 교차로에서 안전하게 빠져나가는 데 필요한 경우 기동을 통해 더 세게 가속합니다.
• 더 정확한 차선 형상과 더 높은 해상도의 폐색 감지를 사용하여 가시성을 위한 크리핑이 개선되었습니다.
• 차선 선택 중 객체 미래 예측과의 더 나은 통합을 통해 불편한 회전을 시도하는 사례가 감소되었습니다.
• 제한된 공간에서 원활하게 이동할 수 있도록 차선 의존도를 낮추도록 플래너를 업그레이드했습니다.
• 차선 교차로의 기억력과 기하학적 정확성을 크게 향상시키는 차선 신경망의 아키텍처를 개선하여 회전 교차로의 안전성을 높였습니다.
• 훈련 세트에 180,000개의 비디오 클립을 추가하여 모든 레인 제작의 재현율과 기하학적 정확성을 향상했습니다.
• 차선 구조와의 통합 개선 및 황색 신호등에 대한 동작 개선을 통해 교통 통제와 관련된 잘못된 감속이 감소되었습니다.
• 일반화된 정적 장애물 네트워크와 혼합/결합 레이어를 추가하여 도로 가장자리 및 선 예측의 기하학적 정확도가 향상되었습니다.
• 자동 라벨러의 향상된 데이터로 일반화된 정적 장애물 네트워크를 재교육하고 30,000개의 비디오 클립을 추가하여 기하학적 정확성과 가시성에 대한 이해가 향상되었습니다.
• 훈련 세트에 새로운 시뮬레이션과 자동 레이블이 지정된 데이터를 추가하여 오토바이 기억력이 향상되고, 근처에 있는 보행자와 자전거 운전자의 속도 오류가 줄어들고, 보행자의 방향 오류가 줄어듭니다.
• 훈련 세트에 41,000개의 클립을 추가하여 차량의 "주차됨" 속성의 정밀도가 향상되었습니다. 10.11의 원격 측정으로 포착된 실패 사례의 48%를 해결했습니다.
• 자동 라벨러에 사용되는 신경망의 개선된 버전으로 데이터 세트를 재생성하여 멀리 있는 교차 객체에 대한 감지 리콜이 향상되어 데이터 품질이 향상되었습니다.
• 문이 열린 차량 주위를 조종할 때 오프셋 동작이 개선되었습니다.
• VRU가 아닌 객체를 네트워크 예측 작업으로 업그레이드하여 각속도 및 차선 중심 속도를 개선했습니다.
• 선두 차량의 미래 동작 예측과 계획된 차선 변경 프로필 간의 긴밀한 통합을 통해 급감속 차량 뒤에서 차선을 변경할 때 편안함이 향상되었습니다.
• 이제 시스템은 이동하는 모든 엔터티에 네트워크 예측 가속도를 적용하여 종방향 목표에만 이전 제한을 넘어 확장합니다.
• 주변 차량의 시각적 자산이 새로 고쳐져 차량 문이 열려 있을 때 표시되는 표시기가 포함되었습니다.
• 오래된 신경망 3개를 제거하여 시스템 성능이 초당 1.8프레임 향상되었습니다.