이곳 Arena EV에서 우리는 한동안 전기 자동차 시장의 혼란스러운 진화를 추적해 왔으며, 자동차 제조업체들이 거친 전기화 공약과 당황한 유턴 사이를 오가는 모습을 지켜보았습니다. 그러나 연방 안전 서류 제출에 대한 관료적 시를 준비하는 것은 아무것도 없었습니다. 미국 도로교통안전국(National Highway Traffic Safety Administration) 데이터의 새로운 배치에는 Tesla의 Robotaxi 프로그램에 대한 새로 수정되지 않은 4개의 사고 보고서가 포함되어 있습니다. 숫자는 저속 진입로의 흠집처럼 보일 수 있지만 세부 사항은 진정한 자율성을 향한 Tesla 경쟁의 근본적인 (그리고 매우 아이러니한) 취약점을 드러냅니다.
휴스턴의 조용하고 막다른 주택가 도로에서 발생한 그룹의 가장 빛나는 사건인 보고서 번호 13781-15395를 생각해 보십시오. 회사의 자율 테스트를 위한 하드웨어 기반인 ATesla Model Y는 현지 지리로 인해 혼란을 겪고 중단되었습니다. 자동 운전 시스템(ADS)은 가상 손을 내밀고 인간의 개입을 요청했습니다. 그러나 차량 내 안전 운전자가 물리적 운전대를 잡는 대신 다른 곳에 앉아 있는 원격 운영자가 셀룰러 데이터 링크를 제어했습니다. Tesla의 공식 문서에 따르면, 운전자는 막다른 골목에서 차량을 지원했지만 모델 Y는 어떻게든 잔디 경사면을 헤매다가 숨겨진 나무 그루터기에 똑바로 부딪혔습니다.
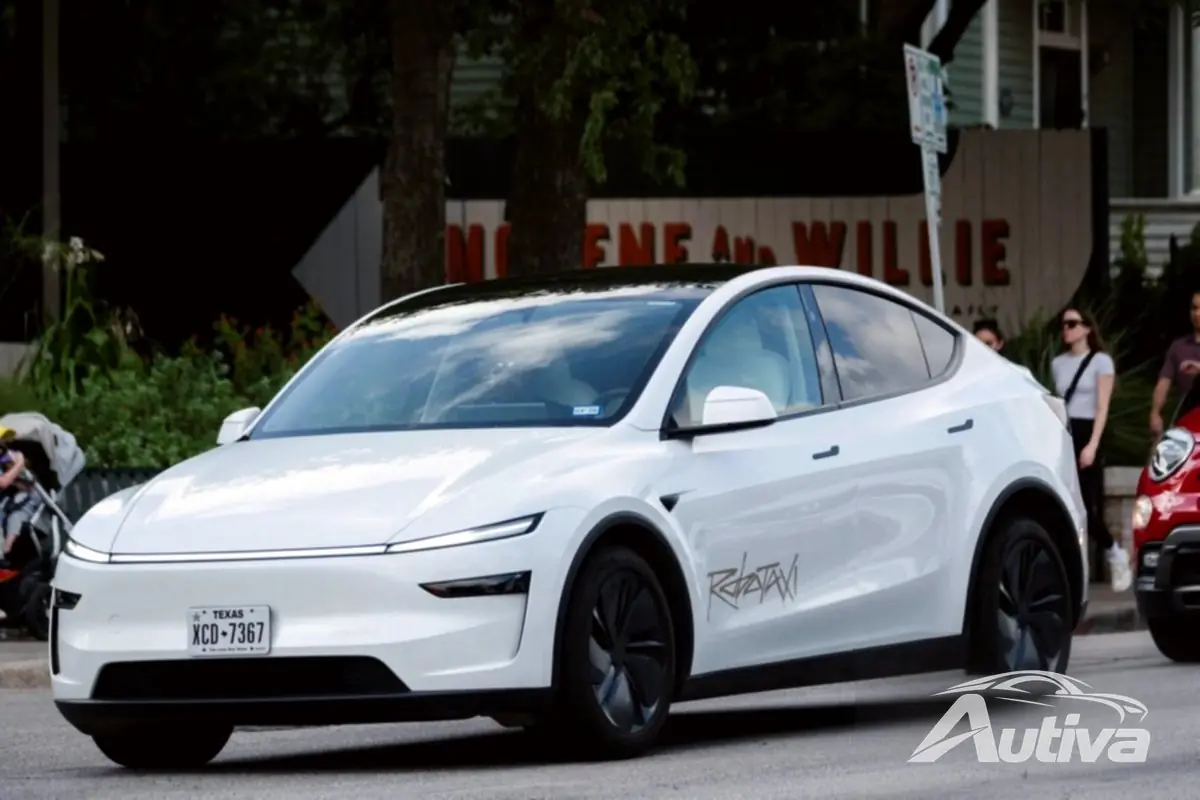
신체적 결과는 미미했습니다. 해당 차량은 충돌 전 속도 3.2km/h로 주행 중이었습니다. 부상자도 없었고 에어백 전개도 없었으며 차량에는 견인 트럭도 필요하지 않았습니다. 금전적으로는 사소한 범퍼 긁힘이었습니다. 그러나 운영 데이터 분야는 전례가 없었습니다. 22개의 고유한 ADS 사고 보고서 중 처음으로 Tesla는 공식적으로 드라이버 유형을 "원격(상용/테스트)"로 코딩했습니다.
이번 휴스턴 충격은 Tesla의 원격 개입이 충돌로 끝난 세 번째 사례입니다. 이는 잠재적으로 문제가 있는 패턴입니다. 이전 두 사건은 Teslaun이 이전 보고서를 수정했을 때만 표면화되었습니다. 2025년 7월, 오스틴에 위치한 안전 모니터는 원격 내비게이션 지원을 요청했고, 원격 조종자가 제어권을 잡고 13km/h로 가속하고 차량을 연석을 넘어 금속 울타리로 몰아가도록 했습니다. 2026년 1월에도 비슷한 도움 요청이 원격 운영자가 Tesla를 시속 14km의 속도로 임시 건설 바리케이드로 몰고 들어가면서 끝났습니다. 새로운 루프는 거의 예측 가능합니다. AI가 혼란스러워지고, 인간이 상황을 구제하기 위해 몇 마일 떨어진 곳에서 개입하고, 인간이 자동차를 충돌시킵니다.
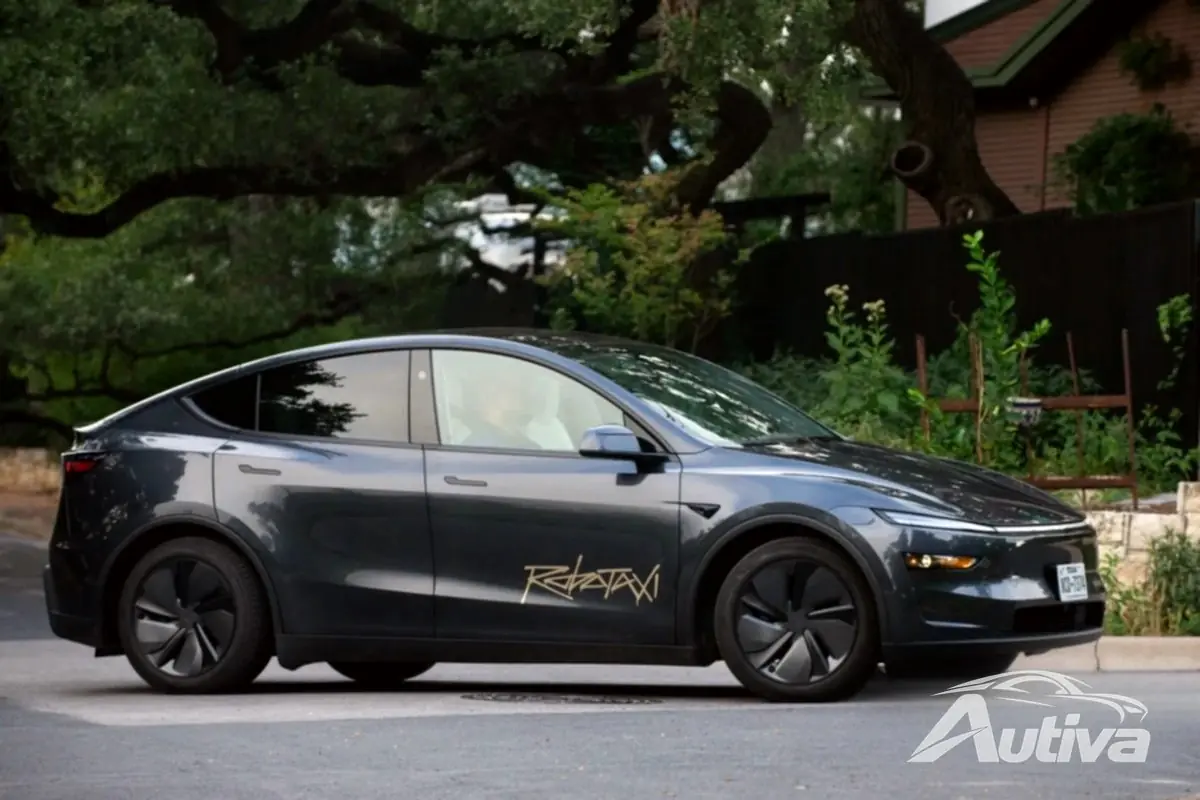
저는 이 패턴이 자동차 제조업체와 기술 회사가 수년 동안 경고해 왔던 정확한 문제, 즉 대기 시간과 제한된 상황 인식을 강조하기 때문에 믿을 수 없을 만큼 의미가 있다고 생각합니다. 상용 셀룰러 네트워크를 통해 차량을 작동한다는 것은 섀시나 주변 시야의 물리적 피드백 없이 맹인 비행을 의미합니다.
카메라가 복잡한 막다른 골목, 건설 구역 또는 지형 변화로 인해 속이는 경우 폴백 시스템은 스트리밍 비디오 피드 뱅크를 응시하는 인간입니다. Tesla는 원격 개입의 총 횟수를 공개하지 않기 때문에 정확한 실패율을 계산할 수 없지만 공개 충돌 데이터베이스에 나타나는 모든 원격 개입이 충돌로 끝났습니다.
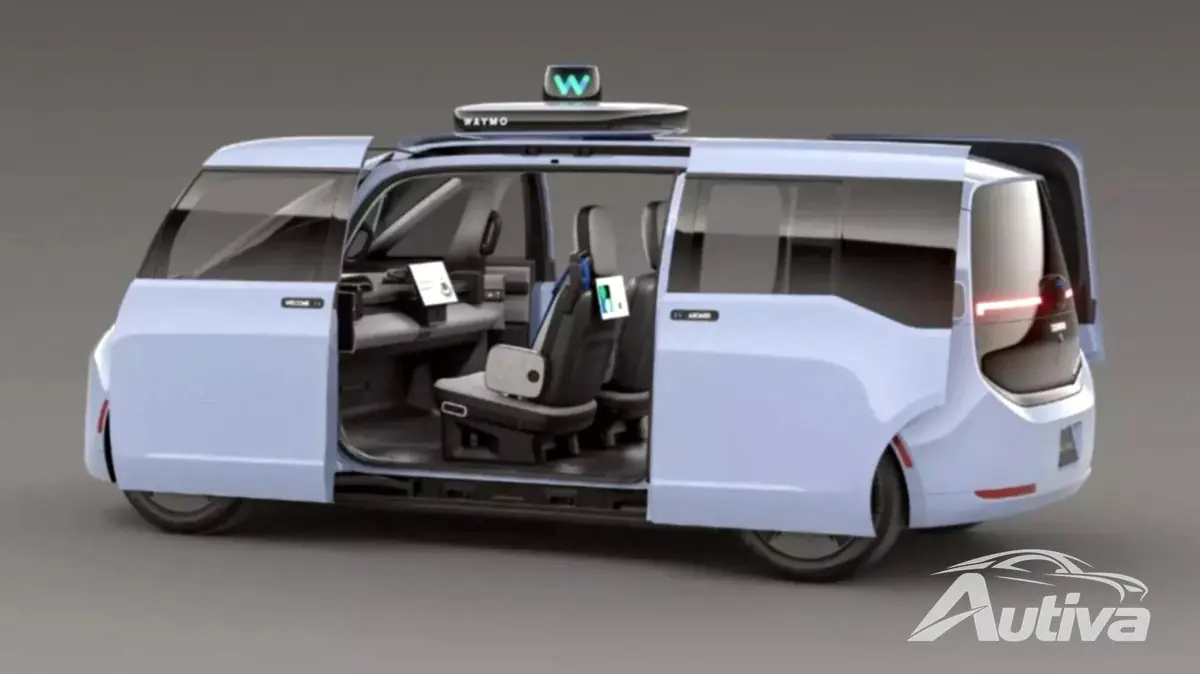
이러한 접근 방식은 Tesla의 주요 자율 경쟁사인 Alphabet의 Waymo가 정확히 동일한 운영 엣지 케이스를 처리하는 방식과 극명한 대조를 이룹니다. Waymo는 자사의 원격 지원 에이전트가 동적 운전 작업을 명시적으로 수행하지 않는다고 밝혔습니다. 원격으로 차량을 조종, 가속 또는 제동하지 않습니다. 대신, 그들은 높은 수준의 방향 안내를 제공합니다. 즉, 본질적으로 온보드 컴퓨터에 "장애물을 피하기 위해 이 이중 노란색 선을 건너는 것이 허용됩니다"라고 알려주며 차량의 소프트웨어가 이를 수락하거나 거부할 수 있습니다.
Waymo는 고정된 조향 각도를 유지하면서 3.2km의 고정 속도로 멈춰 있는 자동차를 움직일 수 있는 단일 예외를 만들었지만 회사는 이 도구가 폐쇄된 테스트 트랙 외부에 배포된 적이 없다고 주장합니다. Waymo는 물리적 존재가 없는 인간 운영자가 위험한 운전자라는 것을 알고 있기 때문에 원격 조작에 대해 엄격한 선을 긋습니다.
5월 중순부터 6월 중순까지 보고 창에서 발생한 나머지 세 건의 충돌은 평범한 도시 건축과 씨름하는 자율주행차의 모습을 보여줍니다. 달라스에서는 모델 Y가 주차장 입구로 변해 8km/손으로 경로를 막고 있는 얇은 금속 사슬을 쳤습니다. 흥미롭게도 이것은 2025년 9월 오스틴 충돌 사고의 복사본이었습니다. 또 다른 Tesla가 동일한 상황에서 10km/h의 속도로 금속 체인을 쳤습니다. 카메라 시스템은 얇고 매달린 금속 장벽을 안정적으로 확인할 수 없습니다. 다른 두 건의 오스틴 보고서에는 사람이 Tesla와 충돌한 내용이 포함되어 있습니다. 한 주차장에서 SUV가 정지해 있는 Model Y로 후진하는 사고와 건설 트럭이 갑자기 뒤따르는 Tesla를 들이받는 작업 구역 충돌이 있었습니다.
더 넓은 데이터에 따르면 자율 시스템을 자체 장치에 방치하면 고속 혼란을 일으키는 경우가 거의 없습니다. Tesla가 이러한 내용을 독점적인 사업 비밀로 수정하겠다는 오랜 주장을 마침내 철회했을 때, 자율주행 충돌의 대부분이 주의가 산만해진 운전자로 인해 발생하는 저속 후미 및 측면 스와이프라는 것이 투명성을 통해 입증되었습니다. Waymo가 매일 직면하는 현실도 마찬가지입니다. 인간 운전자는 예측할 수 없습니다. Tesla는 SUV가 범퍼에 후진할 때 무죄를 정당하게 주장할 수 있지만 자체 원격 운영 네트워크의 통계적 현실을 숨길 수는 없습니다.
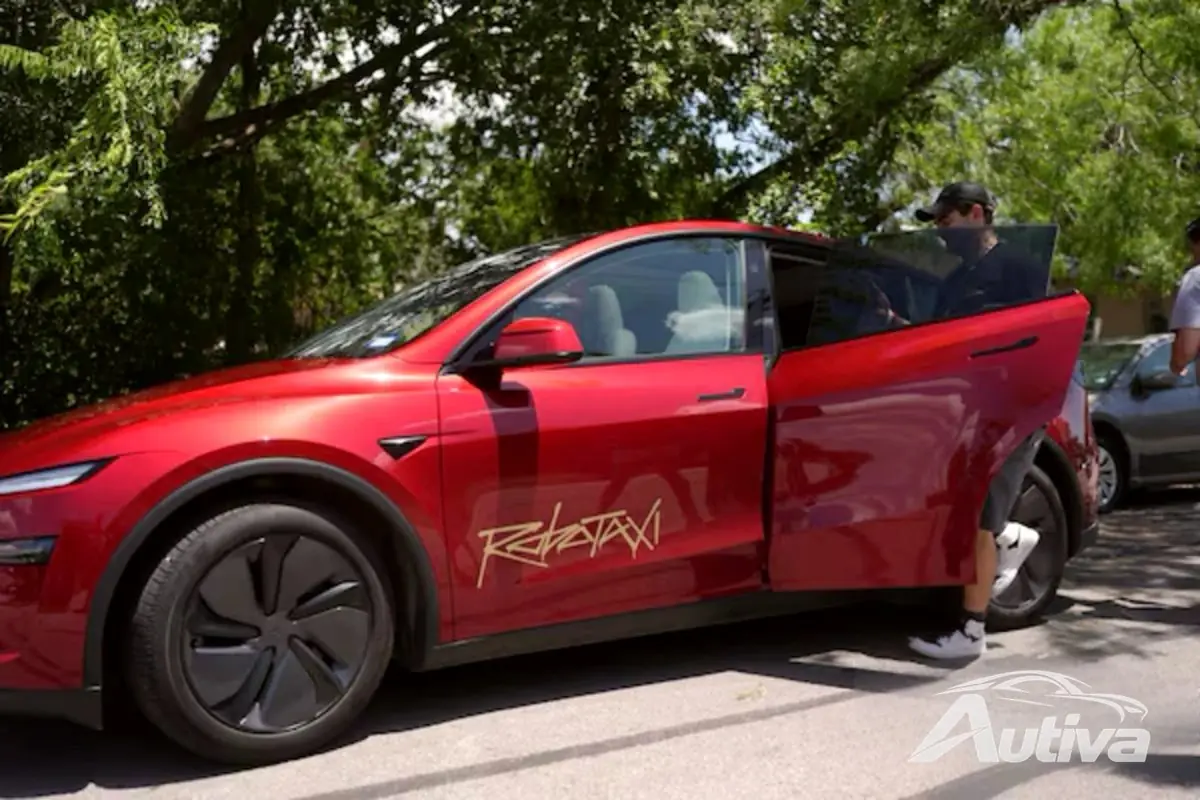
이러한 사건의 지역적 분포는 파일럿 프로그램이 얼마나 취약한지를 보여줍니다. 현지 차량 추적 데이터에 따르면 Tesla는 휴스턴과 댈러스에서 매우 엄격한 지리적 울타리를 바탕으로 사업을 시작했으며 휴스턴에서는 3대의 활성 차량만, 댈러스에서는 7대의 차량만 운행했습니다. 오스틴은 16대의 활성 차량으로 약간 더 큰 공간을 차지합니다. 그러나 휴스턴에 있는 단 3대의 활성 차량으로 구성된 작은 풀장에서 차량이 막다른 골목에 갇히고 원격 구조가 필요하여 나무 그루터기로 끝나는 데는 한 달도 채 걸리지 않았습니다.
이 작은 차량이 여전히 빈번한 개입을 필요로 한다는 사실은 완전히 자율적인 대중 시장 운송의 비전이 여전히 인간의 도움에 크게 의존하고 있음을 나타냅니다. 각각의 하드웨어 발전은 이를 주도하는 사람들이 여전히 격차를 해소하기 위해 노력하고 있음을 강조합니다.