सच्ची सेल्फ-ड्राइविंग इलेक्ट्रिक कारों का वादा एक मृगतृष्णा जैसा लगता है, एक रसदार गाजर जो कई वर्षों से हमारे सामने लटकी हुई है, हमेशा कुछ ही कदम की दूरी पर। कोई भी इस तथ्य पर विवाद नहीं कर सकता कि प्रौद्योगिकी में बहुत सुधार हुआ है, लेकिन हर सुधार उत्तर की तुलना में अधिक प्रश्न लाता है। और अब, टेस्ला के सीईओ एलोन मस्क का दावा है कि इंतजार आखिरकार खत्म हो गया है। क्या हमने वह गाना पहले नहीं सुना?
एक्सएआई कंपनी के एक कार्यक्रम के दौरान दिए गए एक आश्चर्यजनक बयान में, मस्क ने घोषणा की कि टेस्ला ऑस्टिन, टेक्सास में पूरी तरह से चालक रहित रोबोटैक्सिस का एक बेड़ा लॉन्च करने की तैयारी कर रहा है। इस बड़े कदम की समयसीमा? तीन सप्ताह... टेस्ला की समय-सीमा चूकने के इतिहास को देखते हुए - विशेष रूप से पूर्ण स्वायत्तता के संबंध में - यदि हम इसके बारे में अतिरिक्त संशय में रहते हैं तो आपको हमें क्षमा करना होगा। लेकिन अगर कंपनी डिलीवरी करती है, तो यह परीक्षण से लेकर व्यावसायिक वास्तविकता तक ईवी दुनिया में अब तक देखे गए सबसे तेज बदलावों में से एक होगा।

दिलचस्प बात यह है कि आगामी ऑस्टिन रोलआउट केवल टेस्ला के वर्तमान परीक्षण कार्यक्रम की निरंतरता नहीं है - यह सुरक्षा जाल को पूरी तरह से हटाना है। इलेक्ट्रिक कारें पूरी तरह से अपने आप चलेंगी, यानी वाहन के अंदर कोई मानव मॉनिटर नहीं होगा। इंजीनियर अक्सर इस क्षण को "स्वायत्तता को पार करना रूबिकॉन" कहते हैं - एक उन्नत ड्राइवर-सहायता प्रणाली से अनियंत्रित स्वायत्तता की ओर बढ़ना।
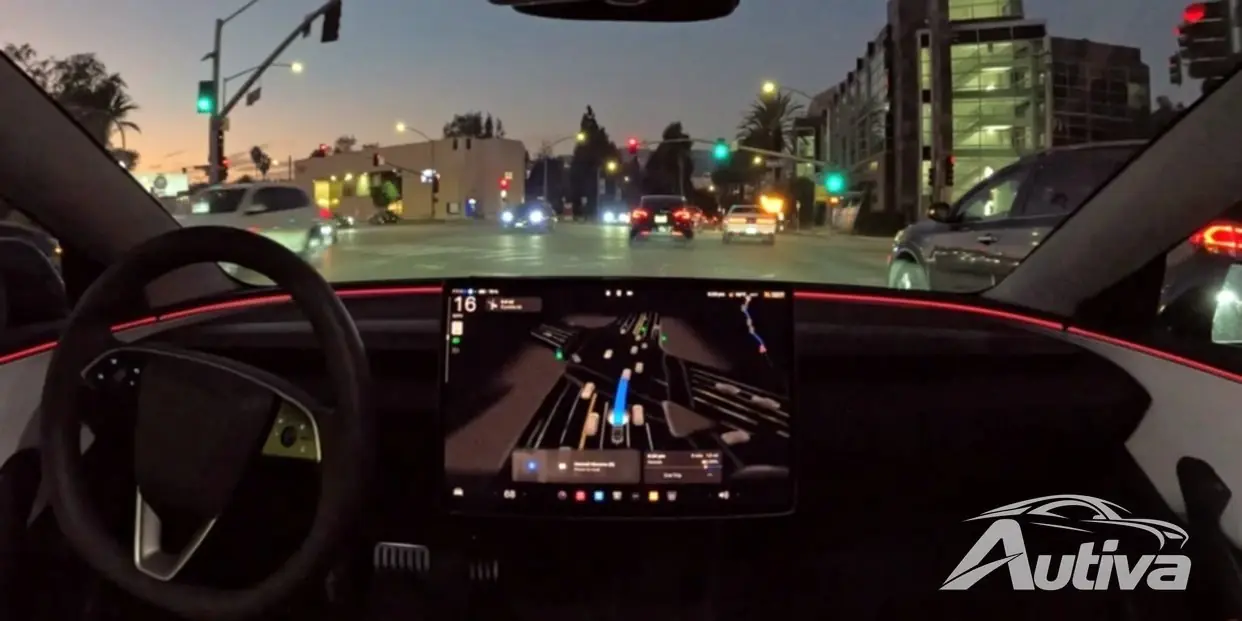
मस्क का हमेशा की तरह मजबूत आत्मविश्वास, उनकी इस टिप्पणी में झलकता है कि "इस बिंदु पर अनसुपरवाइज्ड को काफी हद तक हल कर लिया गया है," एफएसडी सॉफ्टवेयर के प्रदर्शन में हालिया छलांग से आता है। कंपनी ने पुष्टि की कि यह अनसुपरवाइज्ड रोबोटैक्सी सिस्टम के लिए अंतिम "सत्यापन चरण" में है। इस चरण में टैक्सियों को यह साबित करने की आवश्यकता है कि सिस्टम लगभग कभी भी विफल नहीं होता है या उसे संभालने के लिए किसी मानव की आवश्यकता होती है। सफल सत्यापन का मतलब है कि सुरक्षा ड्राइवर को बाहर निकाला जा सकता है। वेमो जैसे प्रतिस्पर्धियों ने इस महत्वपूर्ण बिंदु तक पहुंचने में कई साल बिताए, लेकिन इसके विपरीत, टेस्ला ने जून में अपनी रोबोटैक्सी सेवा शुरू की और केवल कुछ महीनों में सुरक्षा-चालक-मुक्त मील के पत्थर तक पहुंच सकी।

रोलआउट का सबसे खुलासा करने वाला तकनीकी पहलू ऑनबोर्ड कंप्यूटर मॉडल से संबंधित है। मस्क ने बताया कि ऑस्टिन में उद्घाटन रोबोटैक्सी बेड़ा "काफी छोटे मॉडल" पर चलता है। यह विशेष सॉफ़्टवेयर, FSD v14 का एक परिष्कृत अवतार, विशेष रूप से ऑस्टिन के परिचालन परिदृश्य के लिए ट्यून किया गया है। चूंकि क्षेत्र अच्छी तरह से परिभाषित और "जियोफेंस्ड" है, इसलिए वर्तमान वास्तुकला ने "स्थानीय दक्षता की अधिकतम सीमा" हासिल कर ली है, जो उस शहर के भीतर अनसुपरवाइज्ड एफएसडी चुनौती को प्रभावी ढंग से संबोधित कर रही है।
जबकि कॉम्पैक्ट मॉडल ऑस्टिन की शुरुआत को शक्ति प्रदान करता है, टेस्ला पहले से ही देशव्यापी रोबोटैक्सी बेड़े के लिए तैयारी कर रहा है। कंपनी एक नए एफएसडी मॉडल की इंजीनियरिंग कर रही है, जो मौजूदा संस्करण से काफी बड़ा है, जिसे जनवरी या फरवरी 2026 में लॉन्च किया जाना है।

मौजूदा संस्करण के विपरीत, जो मुख्य रूप से सीखी गई आदतों और सजगता पर निर्भर करता है, आगामी प्रणाली में तर्क और परिष्कृत सीखने की क्षमताएं शामिल होंगी। यह अपग्रेड ईवी को केवल वास्तविक समय में प्रतिक्रिया करने के बजाय, जटिल, पहले कभी न आए ट्रैफिक परिदृश्यों के बारे में "सोचने" और रणनीति तैयार करने में सक्षम करेगा। उस उन्नत "तर्क" फ़ंक्शन से देश भर में अनसुपरवाइज्ड एफएसडी को बढ़ाने के लिए उत्प्रेरक बनने की उम्मीद है।
महत्वाकांक्षी समयसीमा के अनुसार, टेस्ला ने 2025 के अंत तक पूर्ण स्वायत्तता के लिए अंतिम बाधा को पार कर लिया होगा। उन्नत ड्राइवर सहायता से वास्तव में असुरक्षित रोबोटैक्सिस की ओर बढ़ना एक महत्वपूर्ण बदलाव का प्रतीक है। ऑस्टिन में एक सफल ड्राइवर रहित रोलआउट एफएसडी सॉफ़्टवेयर को मान्य करेगा और सिस्टम की अगली, अधिक शक्तिशाली पीढ़ी को प्रशिक्षित करने के लिए आवश्यक डेटा उत्पन्न करेगा। दांव अधिक बड़ा नहीं हो सका. अब हम यह देखने के लिए इंतजार कर रहे हैं कि क्या टेस्ला प्रचार को पूरा करता है या एक बार फिर अपने सीईओ के लक्ष्यों से चूक जाता है।